Air1603 硬件开发资料
版本:V1.3 文档交付版 编写日期:2026-09-27
作者:陆相成 Codex
修订记录
| 版本 | 日期 | 修订内容 |
|---|---|---|
| V1.3 | 2026-09-27 | 正文独立说明Air1603,删除其他模组的型号对照、物理管脚编号和推荐内容,保留必要的参数确认与设计注意事项 |
| V1.2 | 2026-09-27 | 统一使用PIN01~PIN64,更新带编号管脚图及正文、映射表中的管脚标注 |
| V1.1 | 2026-09-27 | 按确认的逆时针规则补充PIN01~PIN64:左边最上方为PIN01,上边最左侧为PIN64;同步管脚映射与编号说明,保留其余现有内容 |
| V1.0 | 2026-09-27 | 完成独立正文及64脚功能映射;完成配图、本地引用及交付一致性检查 |
产品介绍;
Air1603 是合宙 MCU 模组,采用 Air1101 MCU 芯片;
Air1603 的四周均为 LCC 邮票孔,便于焊接与检查,适用于需要显示、触摸、外设控制及通信扩展的产品。
0.1 Air1603 硬件规格
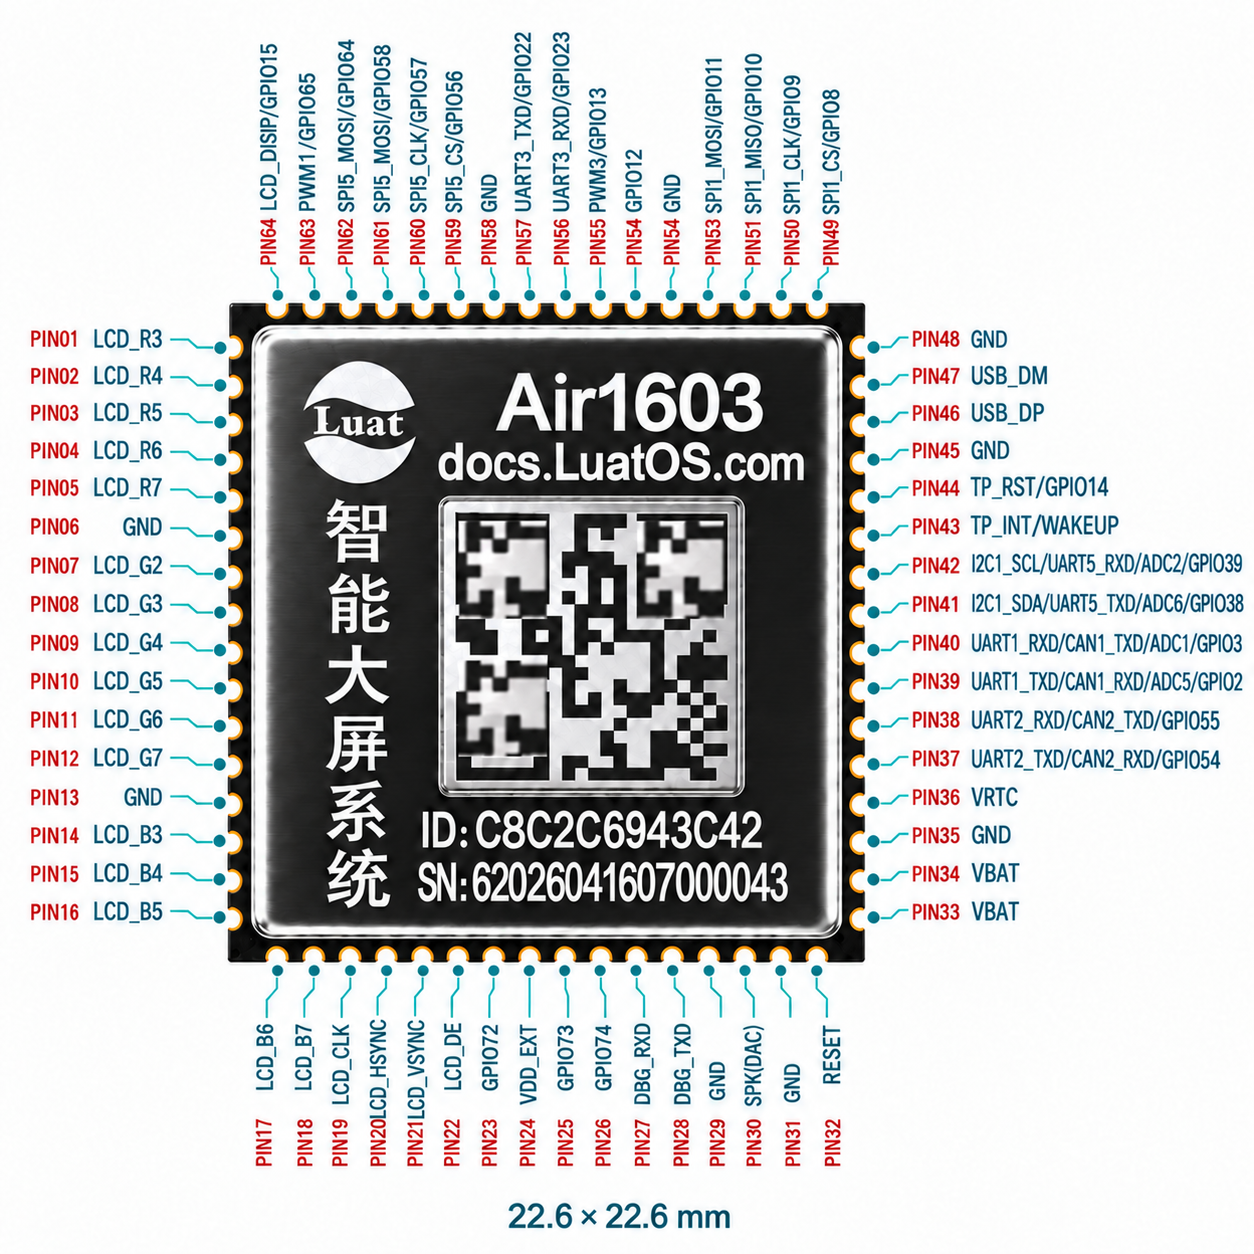
▲ Air1603 硬件引脚图:LCD RGB 接口 / SPI / UART / I2C / USB / 音频 / 电源 全引脚定义
-
内核:Air1101主控芯片 ARM Cortex-M7 @ 500MHz (带 FPU)
-
存储:Flash 18MB + RAM 16MB (另有高配版 32MB RAM)
-
显示:RGB565,最大 1200×600 分辨率,2D 加速 + JPG/PNG 硬解
-
摄像头:UVC 协议 USB 摄像头,最高 100 万像素 (1280×720)
-
接口:CAN / UART / SPI / I2C / PWM / ADC / DAC / USB 2.0,支持 45 个可编程 IO
-
封装:22.6mm × 22.6mm × 3.2mm,LCC 邮票孔封装
-
温度:-40℃ ~ +85℃ 工业级
-
升级:UART 本地升级 + FOTA 远程升级 (可搭配 Air780 系列/6205 系列/6208/5101/530 等 4G/WiFi/BLE/GNSS 模组引擎)
-
开发:LuatOS (Lua 5.3) + AirUI,无需搭建编译环境
-
定价:29 元起步
0.2 功能概览
| 项目 | Air1603 功能说明 | 适用边界 |
|---|---|---|
| MCU | Air1101 | 芯片型号不是模组型号 |
| 存储 | Flash 18 MB、RAM 16 MB | 按目标固件和应用合理分配存储资源 |
| LCD | RGB565,配合 AirUI;参考最高分辨率 1200 × 600 | 帧率随界面、带宽及固件而变 |
| 触摸 | I2C1,另设 TP_RST 与 TP_INT/WAKEUP | 与 UART5、ADC2/6 等复用 |
| USB | 一组 USB_DM/DP,参考 USB 2.0 HOST 能力 | 具体协议和功能取决于目标固件 |
| SPI | SPI1、SPI5,共两组功能相同的 SPI 复用接口 | 速率、DMA、驱动版本及两路并发约束详见 SPI 专项说明 |
| UART | UART1、UART2、UART3、UART5,共四路业务串口 | DBG_UART 单列,不作为第五路业务串口 |
| CAN | CAN1、CAN2 | 与 UART1/2 复用,需外接收发器 |
| I2C | I2C1 | 与 UART5 复用 |
| PWM | PWM1、PWM3 | 不包含 PWM2 |
| ADC | ADC1、ADC2、ADC5、ADC6,共四路,12 位 SAR 架构参考 | 电压范围、采样性能详见 ADC 专项说明 |
| 音频 | 一路 DAC 模拟输出,外接功放 | 不包含 I2S 或 I2S 录音能力 |
网络功能需通过外部器件或模组实现,如 CH390H 以太网控制器、通过 AirLink 连接的通信模组。Air1603 本身不能因为支持网络软件库而被视为内置蜂窝、Wi-Fi 或蓝牙射频的模组。
一,管脚分类;
1.1 管脚图与编号规则
| 编号范围 | 所在边 | 编号递增方向 |
|---|---|---|
| PIN01~PIN16 | 左边 | 从上至下 |
| PIN17~PIN32 | 下边 | 从左至右 |
| PIN33~PIN48 | 右边 | 从下至上 |
| PIN49~PIN64 | 上边 | 从右至左 |
以图中朝向为准,左边最上方的管脚为PIN01(LCD_R3),沿四周逆时针递增,上边最左侧的管脚为PIN64(LCD_DISP/GPIO15)。全文统一使用PIN01~PIN64;GPIO编号表示芯片复用功能,不是模组物理管脚号。
本编号规则以当前图片朝向为准,不另外推定厂商机械图的顶视、底视或透视声明。制作 PCB 封装时仍需核对机械图观察方向及焊盘尺寸,避免镜像。
1.2 电源、控制及接口分类
| 类别 | Air1603 管脚 | 说明 |
|---|---|---|
| VBAT | PIN34、PIN33 | 两个主电源输入均应接入电源网络 |
| GND | PIN58、PIN53、PIN48、PIN45、PIN35、PIN29、PIN31、PIN06、PIN13 | 9 个接地位置均单独计入映射表 |
| VDD_EXT | PIN24 | 参考内部 3.3 V 电源引出,限接口上拉用途 |
| VRTC | PIN36 | RTC 电源输入 |
| RESET | PIN32 | 系统重启控制,不能等同普通 GPIO |
| DBG_UART | PIN27、PIN28 | 下载和日志调试 |
| LCD RGB565 | RGB565 CLK HSYNC VSYNC DE DISP | 详细见第七节 |
| USB | PIN47、PIN46 | USB 差分信号 |
| SPI1、SPI5 | PIN52~PIN49、PIN62~PIN59 | 同一组管脚上的 GPIO 与 SPI 互斥使用 |
| UART/CAN/I2C/ADC | PIN42~PIN37、PIN57/PIN56 | 逐管脚复用,不可因接口数相加而重复分配 |
| PWM/GPIO | PIN63、PIN55 及各 GPIO 复用脚 | 可用数量取决于已占用接口 |
| 音频 DAC | PIN30 | 模拟输出,不直接接扬声器 |
完整管脚名称、编号及复用功能见 Air1603管脚映射表。
二,对内供电,VBAT;
| 信号 | Air1603 管脚 | 设计说明 |
|---|---|---|
| VBAT | PIN34、PIN33 | 两个管脚均接入主电源网络,电压范围 3.3V-4.35V |
| GND | 全部 9 个 GND | 连续低阻接地;不是任选一个接地 |
建议在模组附近布置输入去耦,VBAT 与 GND 走线满足压降、瞬态及回流要求;
先确认供电,再连接信号,避免外设在模组掉电时通过 IO 反向供电。
三,对外供电,VDD_EXT;
| 信号 | Air1603 管脚 | 说明 |
|---|---|---|
| VDD_EXT | PIN24 | 电源引出,主要供接口上拉使用; |
VDD_EXT 不是用于给 LCD、背光、摄像头、以太网芯片、音频功放供电的通用电源输出。上述外设应使用独立、容量足够且与 IO 电压匹配的电源。不得用内部电源器件的额定电流推导对外供电能力。
当总线上存在可断电设备时,上拉电源应与总线工作条件配合。上拉接到已关闭的电源域,可能使整条总线被拉低。
四,RTC电源,VRTC;
| 信号 | Air1603 管脚 | 说明 |
|---|---|---|
| VRTC | PIN36 | RTC 电源输入;电压输入范围1.8V-3.3V |
需要主电源关闭后保持计时时,应为 VRTC 设计持续供电,并验证主电源掉电后的计时保持与恢复行为。
备用电源类型、反向电流、主备切换及充电路径需通过实际原理图确认。不能仅凭“备用电池”字样判定可充电,更不能给一次性电池加充电电路。
注意:不给VRTC供电会导致模块时间为初始时间或者默认时间(2020年1月1日0时0点0分0秒),且不会随时间变化而变化。
五,重启接口,RESET;
| 信号 | Air1603 管脚 | 控制说明 |
|---|---|---|
| RESET | PIN32 | 重启控制; |
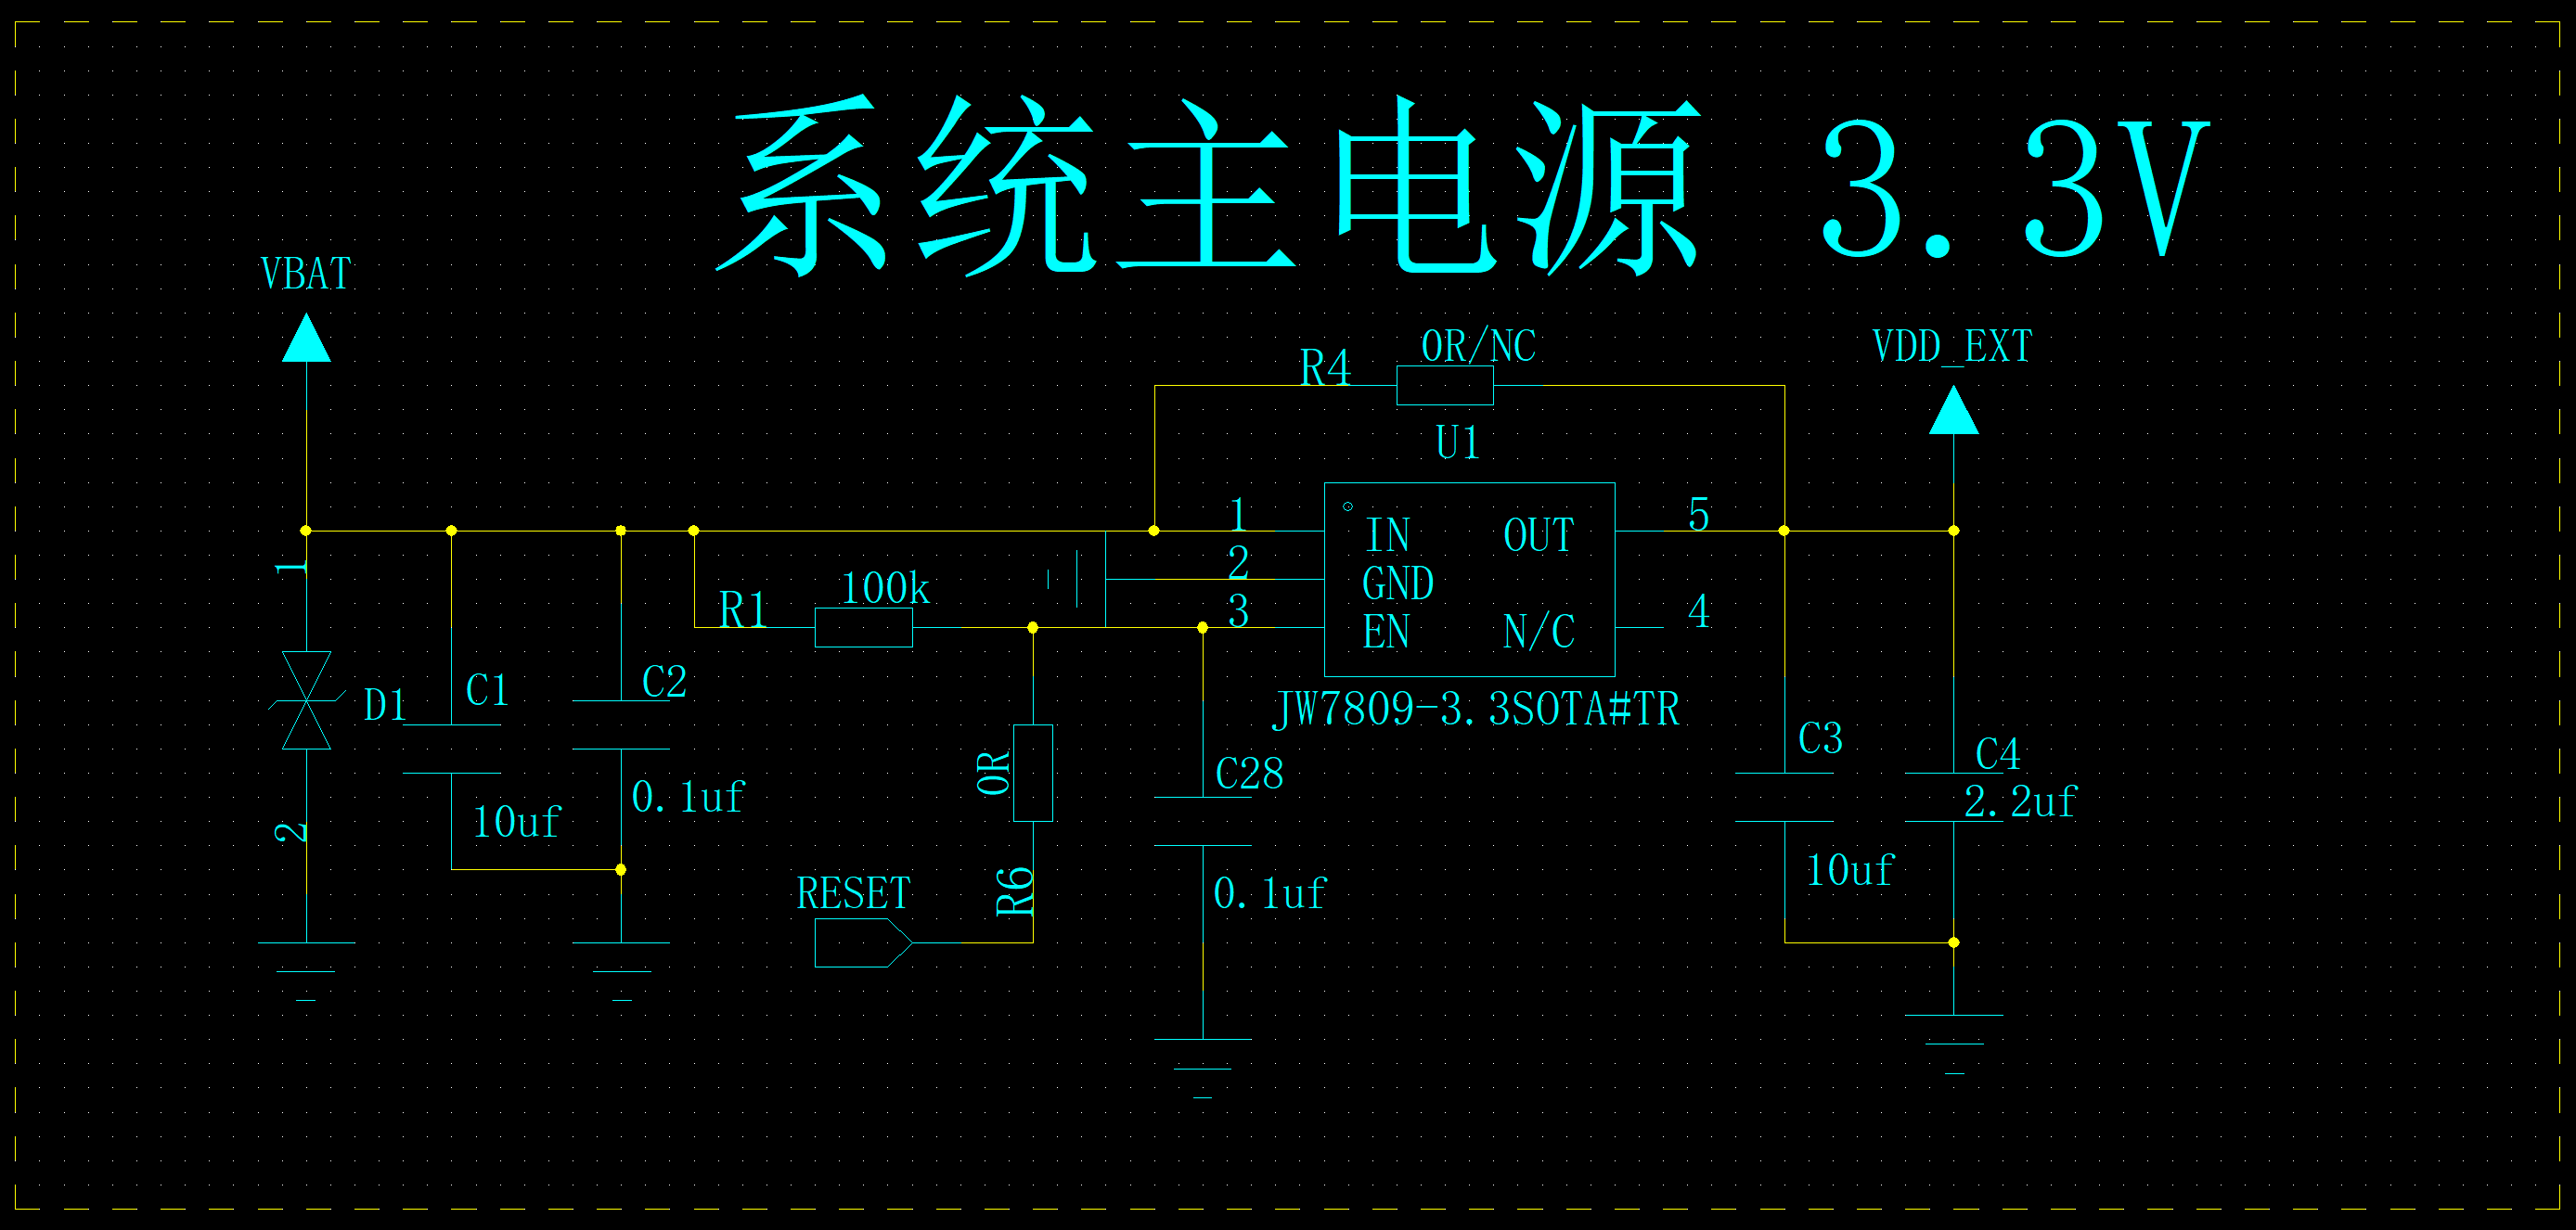
图 2:RESET 与 LDO 连接示意,外部重启控制管脚为 PIN32。
图示拓扑通过控制 LDO 使能端实现供电重启,控制信号上拉到 VBAT,不等同于直接控制 MCU 专用复位脚。
采用该类拓扑时,外部 MCU 应通过三极管或 MOS 管形成隔离/开漏控制,不能把上拉到 VBAT 的信号直接连接到不耐该电压的 IO。
六,下载调试串口,DBG_UART;
| Air1603 信号 | 管脚 | USB 转串口连接 |
|---|---|---|
| DBG_RXD | PIN27 | 接转换器 TXD |
| DBG_TXD | PIN28 | 接转换器 RXD |
| RESET | PIN32 | 自动控制须先核对极性与隔离电路 |
| GND | 任一就近 GND,所有地脚仍须接地 | 共地 |
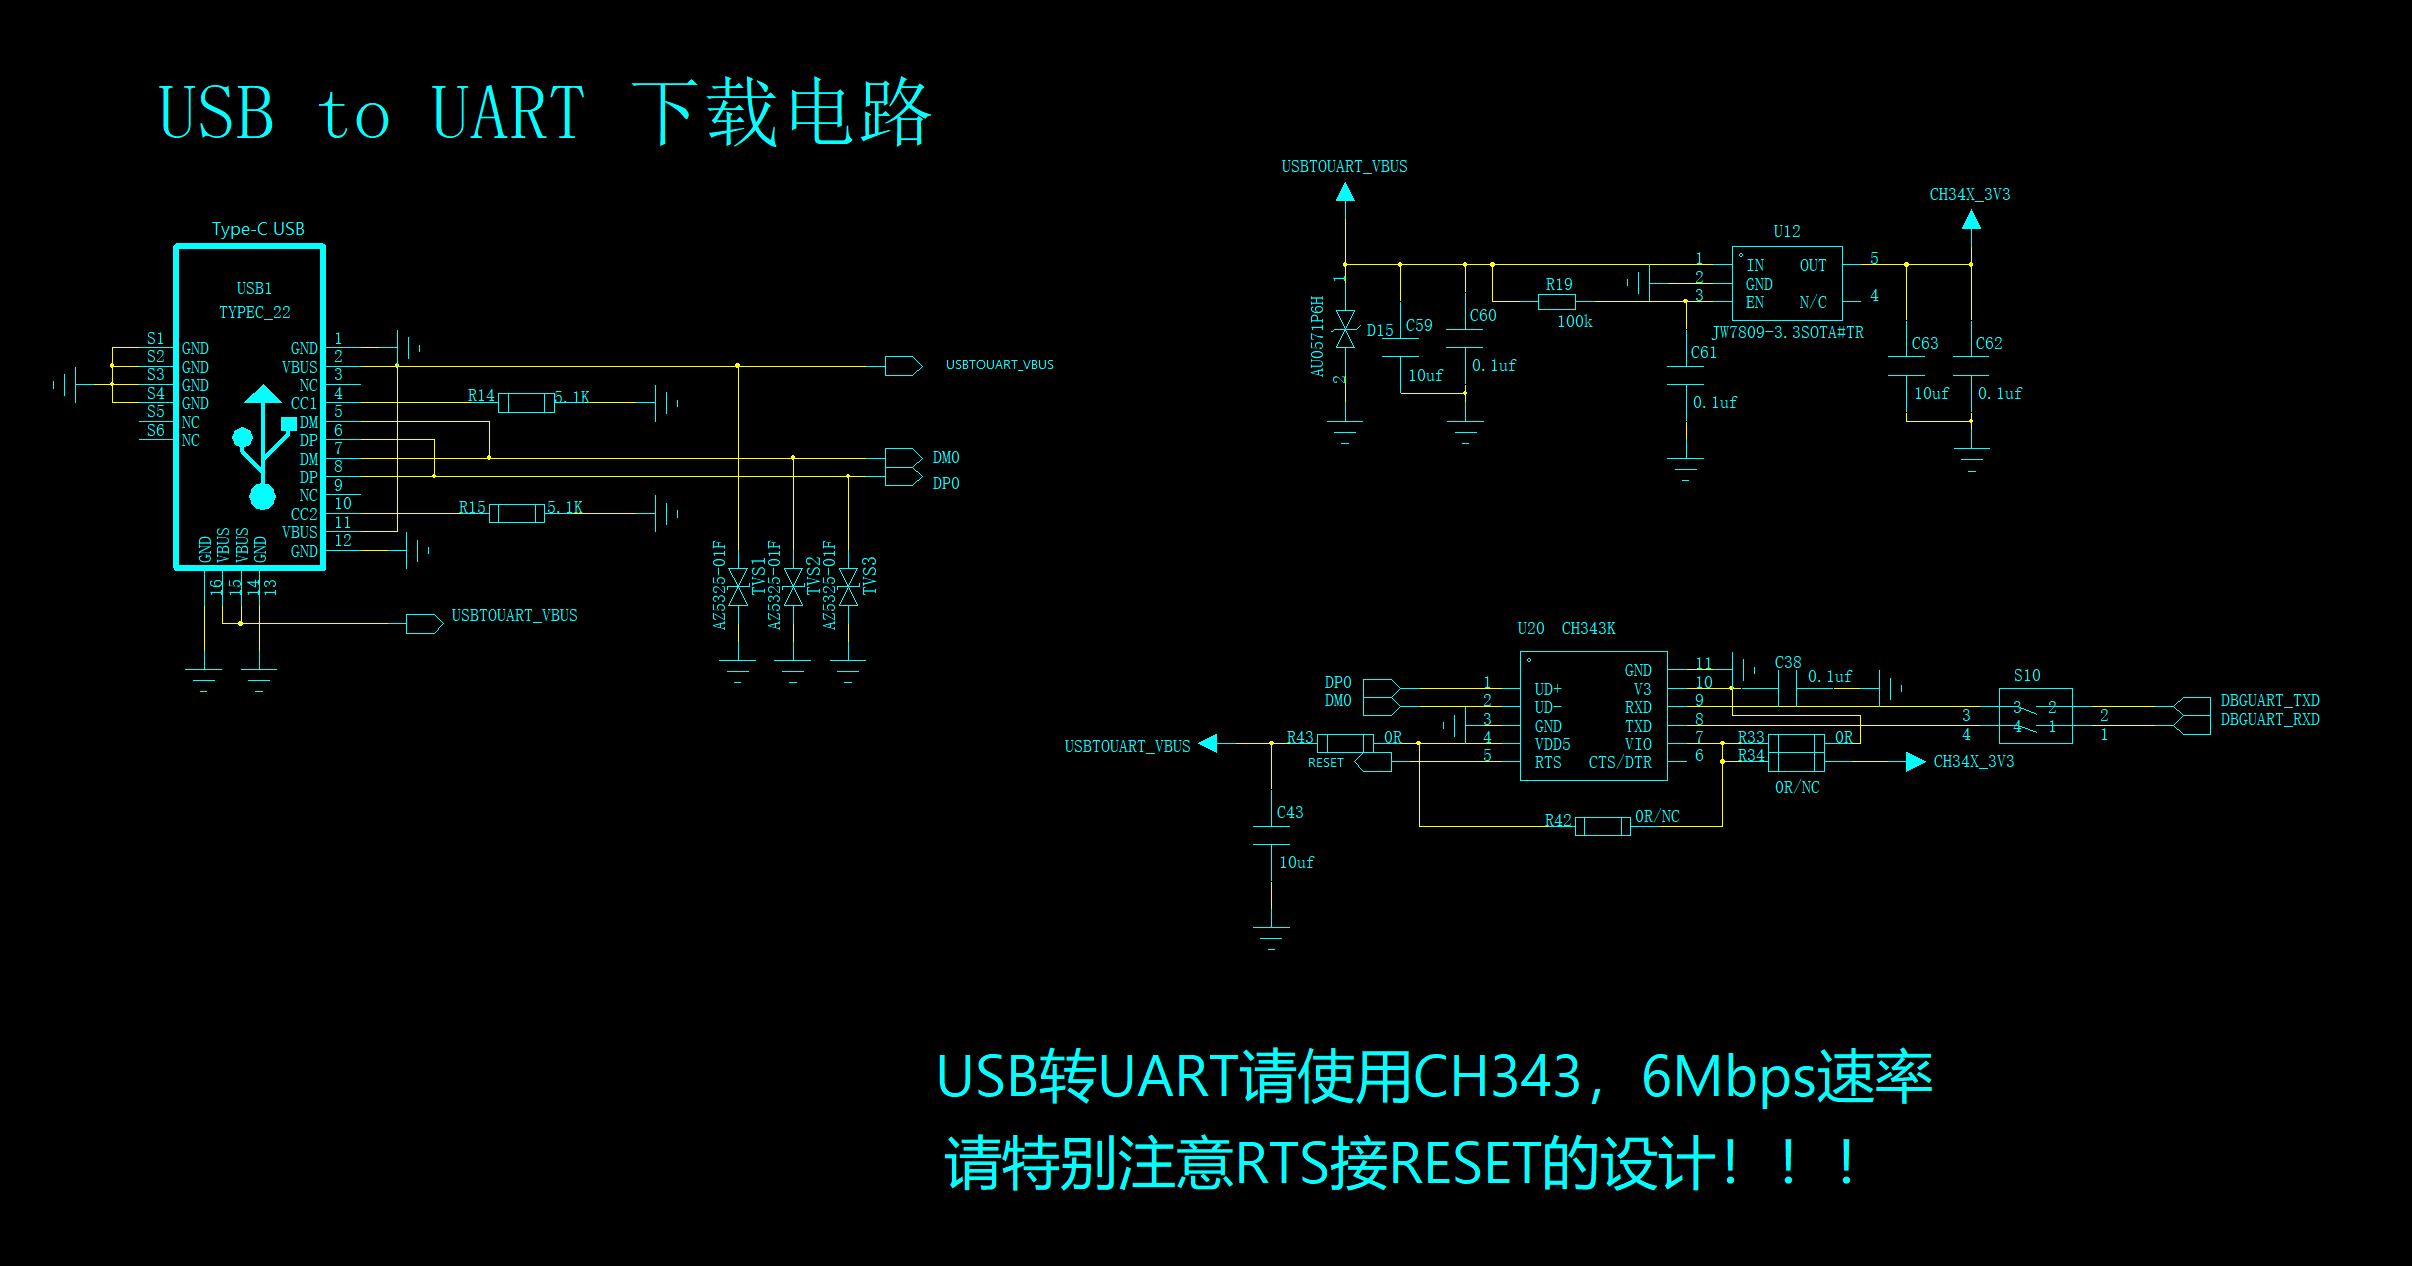
图 3:官方 CH343 参考电路;
下载接口可使用 CH343 等 USB 转串口器件,波特率与电平应和 Air1603 目标固件及 LuaTools 的配置一致,并验证下载和日志输出。
DBG_UART 为专用下载日志口;GPIO30/31 的底层复用名称不能据此用于业务 GPIO。
下载失败时依次检查电源、共地、TX/RX 交叉、电平、转换器驱动及线长;其他业务串口外设在下载期间发送数据可能造成干扰,调试时可先断开这些外设。
不要将 RS-232 电压直接接到模组串口。
七,LCD屏接口,RGB565;
Air1603 使用 RGB565 接口,数据为红色 5 位、绿色 6 位、蓝色 5 位,共 16 位。
| 信号组 | Air1603 管脚,顺序逐项对应 | 屏端连接 |
|---|---|---|
| LCD_R3/R4/R5/R6/R7 | PIN01/PIN02/PIN03/PIN04/PIN05 | R3/R4/R5/R6/R7 |
| LCD_G2/G3/G4/G5/G6/G7 | PIN07/PIN08/PIN09/PIN10/PIN11/PIN12 | G2/G3/G4/G5/G6/G7 |
| LCD_B3/B4/B5/B6/B7 | PIN14/PIN15/PIN16/PIN17/PIN18 | B3/B4/B5/B6/B7 |
| LCD_CLK | PIN19 | 像素时钟 |
| LCD_HSYNC | PIN20 | 行同步 |
| LCD_VSYNC | PIN21 | 场同步 |
| LCD_DE | PIN22 | 数据使能 |
| LCD_DISP/GPIO15 | PIN64 | 显示控制,含义及极性须与屏规格匹配 |
| TP_RST/GPIO14 | PIN44 | 触摸芯片复位,极性按触摸芯片规格 |
| TP_INT/WAKEUP | PIN43 | 触摸中断或唤醒输入 |
| I2C1_SCL | PIN42 | 触摸时钟 |
| I2C1_SDA | PIN41 | 触摸数据 |
LCD_DISP 不自动等于 LCD_RST。 只有在明确的屏电路和驱动配置中,把 GPIO15 配置为某个屏的复位输出才可按该应用说明,不能因此更改模组通用信号定义。
TP_RST 也不是屏显示控制信号。
RGB888 输入屏可按其兼容模式使用高位数据:R[7:3]、G[7:2]、B[7:3]。
LCD 屏剩余低位如何固定,应按屏规格处理;不要无条件悬空。
Air1603 数据接口按 RGB565 使用,不提供 24 位 RGB 数据总线。
LCD 电源、背光电源与逻辑电源分开核算;
背光用驱动器调流,PWM 只作控制,不直接带 LED 电流。
同步极性、像素时钟、前后肩、DE 模式、上电/复位时序均取决于具体屏型号,不能仅凭分辨率确定。
显示、触摸及背光供电不使用 VDD_EXT 作为主电源。
八,USB接口,UVC摄像头;
| 信号 | Air1603 管脚 |
|---|---|
| USB_DM | PIN47 |
| USB_DP | PIN46 |
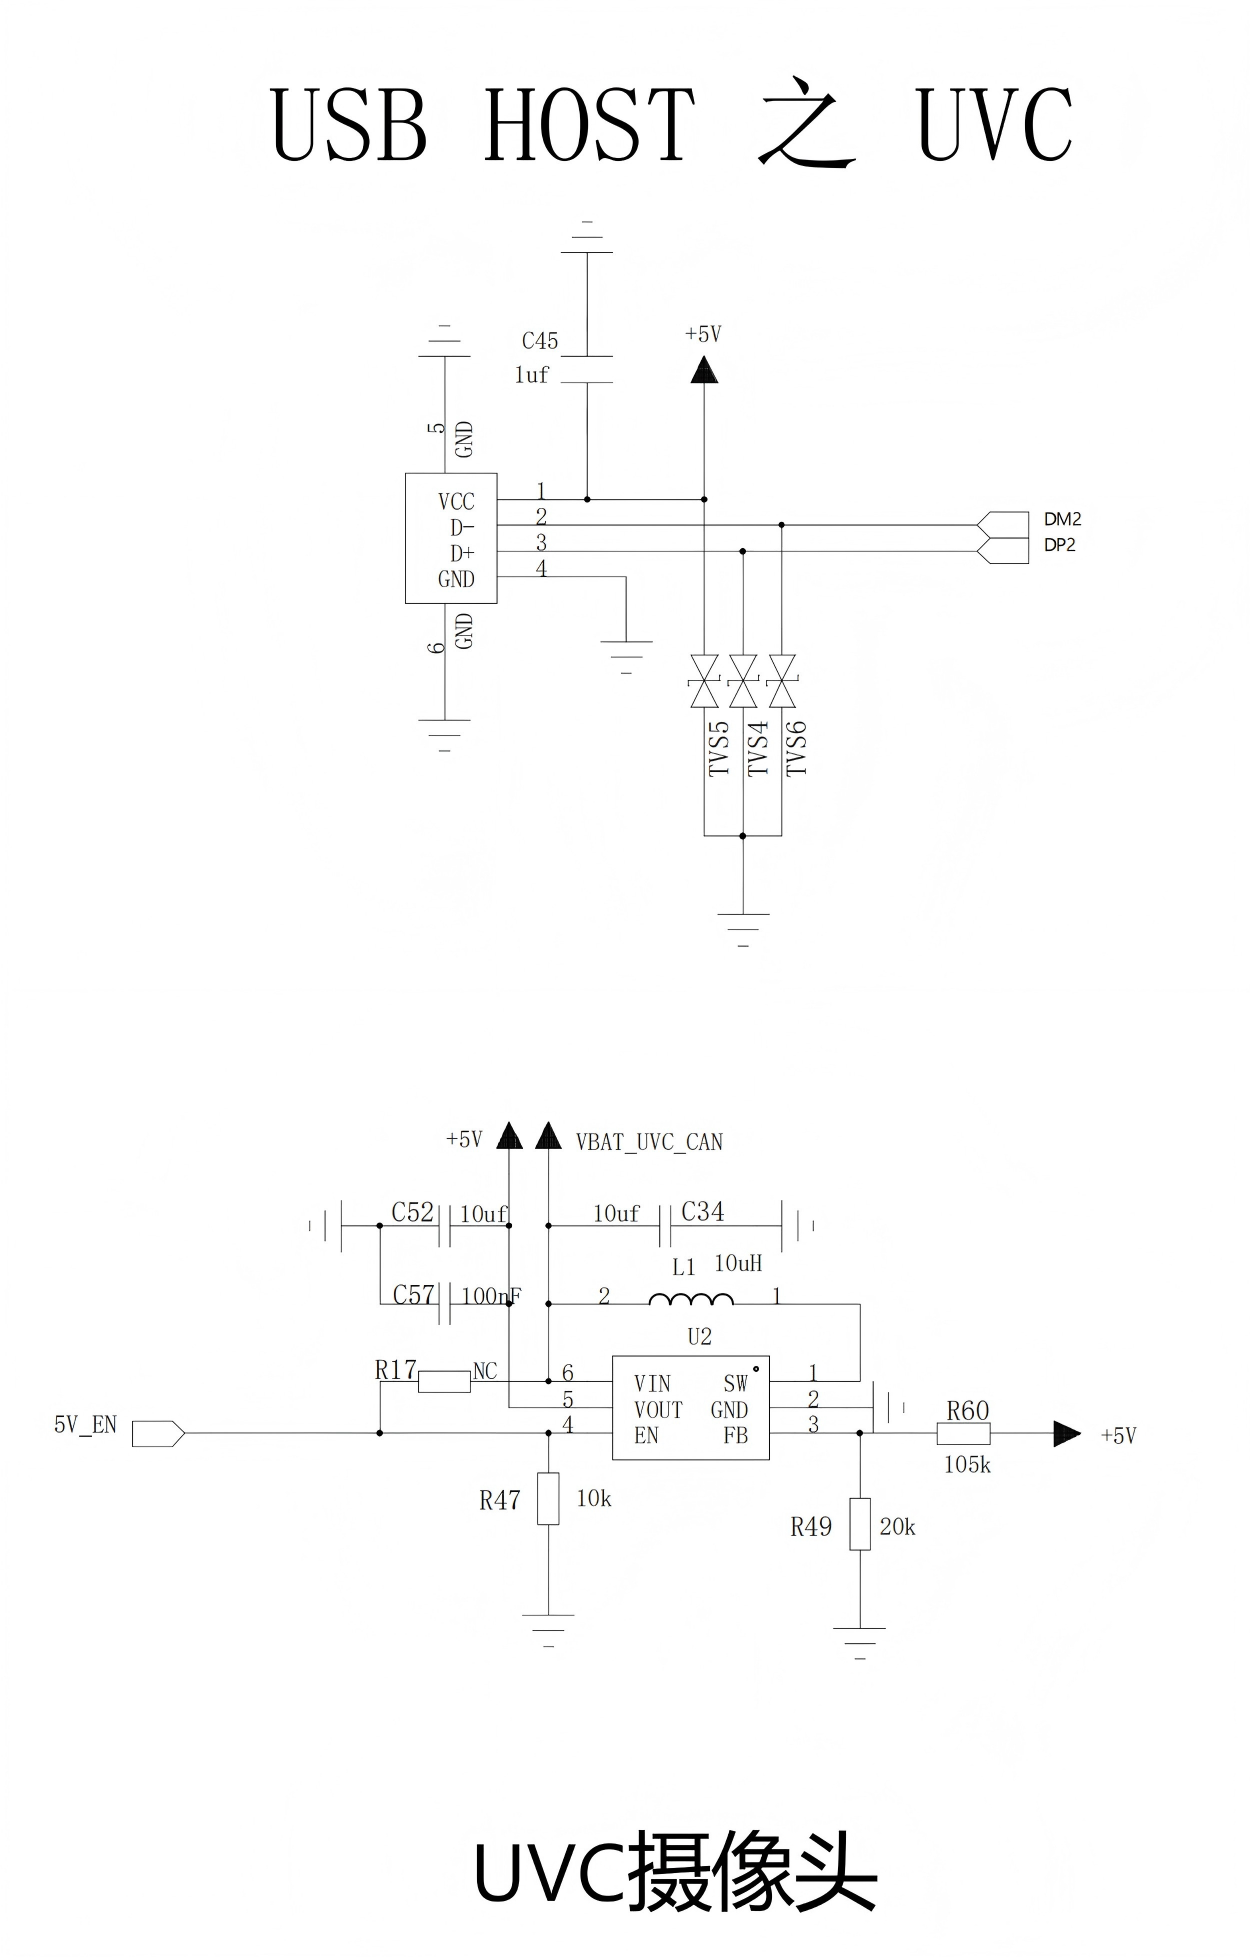
图 4:官方 USB 外围参考。USB_DM、USB_DP 分别接 PIN47、PIN46;
参考接口为 USB 2.0,支持 HOST 硬件角色;480 Mbps 为总线标称速率,不是持续应用吞吐。
除 UVC 外,Air1603 也已支持原 HID 功能,可外接键盘和鼠标,官方已可提供相关固件;
UVC 摄像头的可用分辨率、帧率、格式及设备兼容性应通过 Air1603 目标固件实测确认,合宙已指定和推荐了具体的 UVC 型号。
HOST 端应为摄像头提供满足规格的 VBUS 电源及限流/保护;
DM/DP 成对布线,保持连续参考地,避免分支与过孔不对称;阻抗、保护器件电容和线长按正式 USB 布线规则及板材确定。
九,SPI接口;
9.1 SPI1 与 SPI5
Air1603 引出 SPI1 和 SPI5 两路通用 SPI 总线。
| 信号 | SPI1 管脚 / GPIO | SPI5 管脚 / GPIO |
|---|---|---|
| MISO | PIN51 / GPIO10 | PIN62 / GPIO64 |
| MOSI | PIN52 / GPIO11 | PIN61 / GPIO58 |
| CLK | PIN50 / GPIO9 | PIN60 / GPIO57 |
| CS | PIN49 / GPIO8 | PIN59 / GPIO56 |
在模组作主机的连接中,MOSI 接外设数据输入,MISO 接外设数据输出,CLK 接时钟,CS 接片选。
9.2 SPI接口SD卡
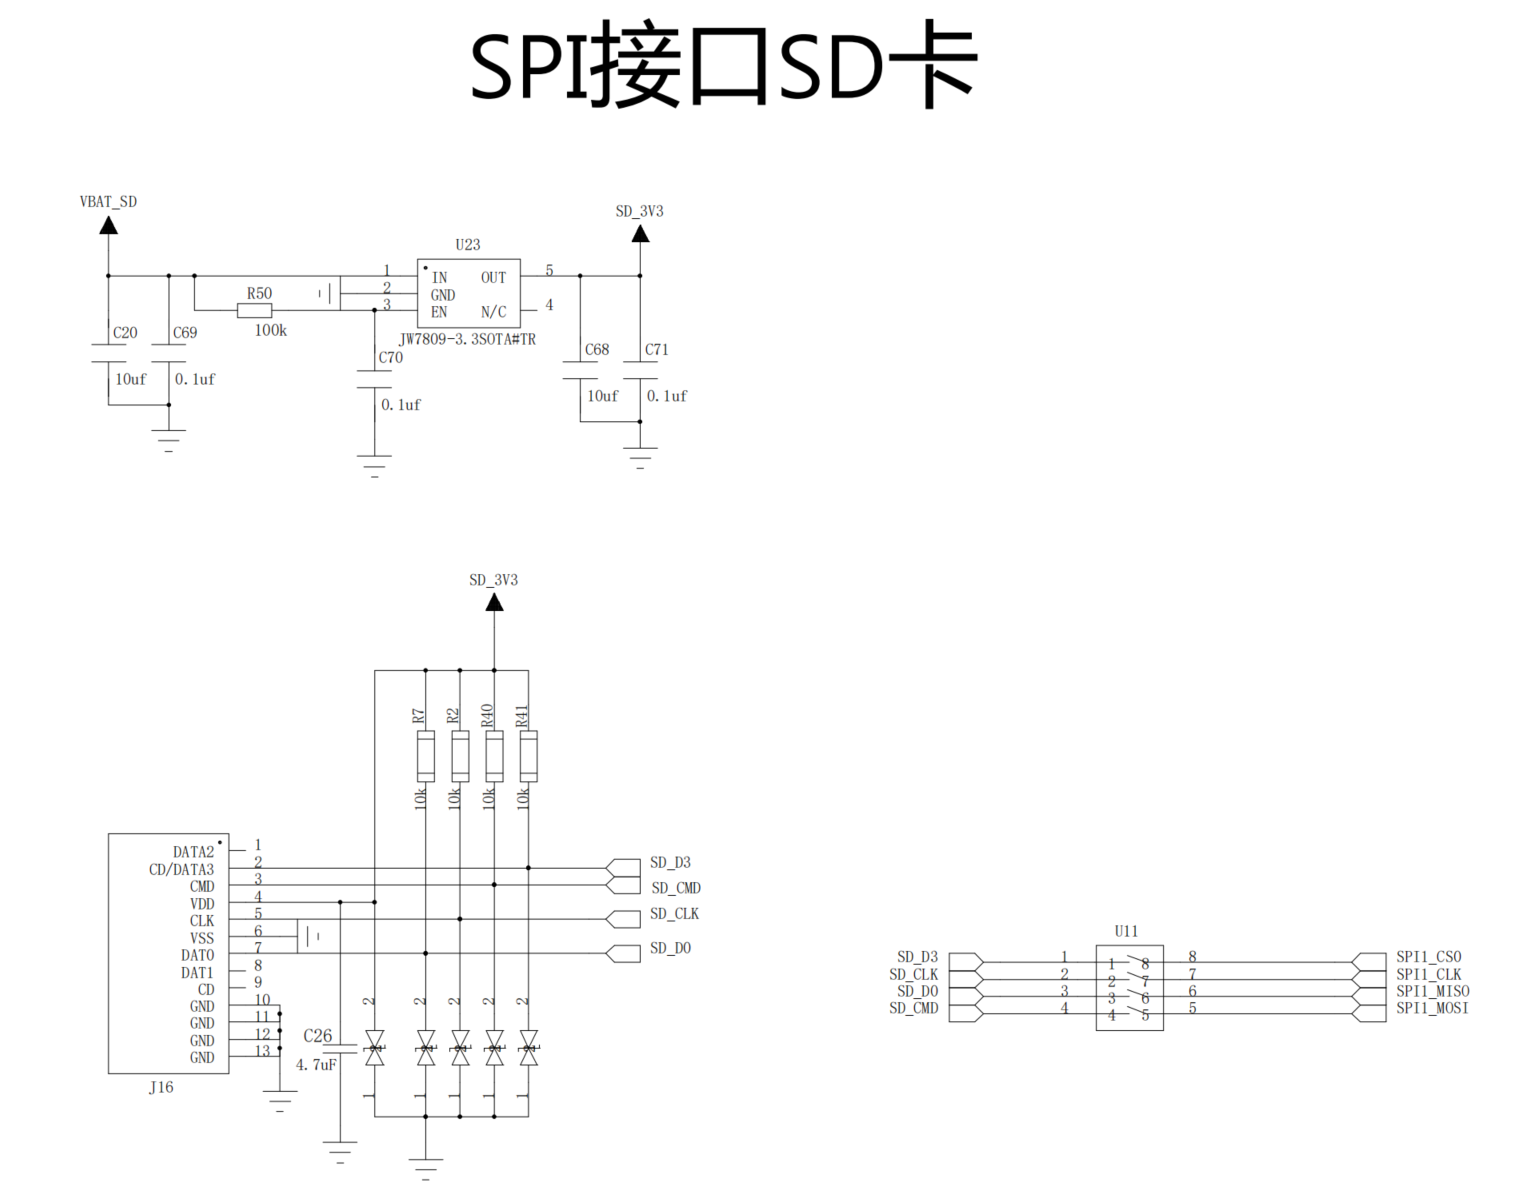
图 5:官方 SD 卡 SPI 模式参考。
Air1603 使用 SPI1 时按 PIN52/MOSI、PIN51/MISO、PIN50/CLK、PIN49/CS 接入;
改用 SPI5 时逐信号替换为 PIN61、PIN62、PIN60、PIN59。
SD 卡需选择 SPI 模式与匹配驱动,卡电源容量计入外围预算。片选、上拉及掉电状态要与卡接口要求一致。多设备共用同一 SPI 总线时,共用 CLK/MOSI/MISO,片选必须独立,且未选中设备应释放 MISO。
9.3 SPI接口以太网控制器CH390H
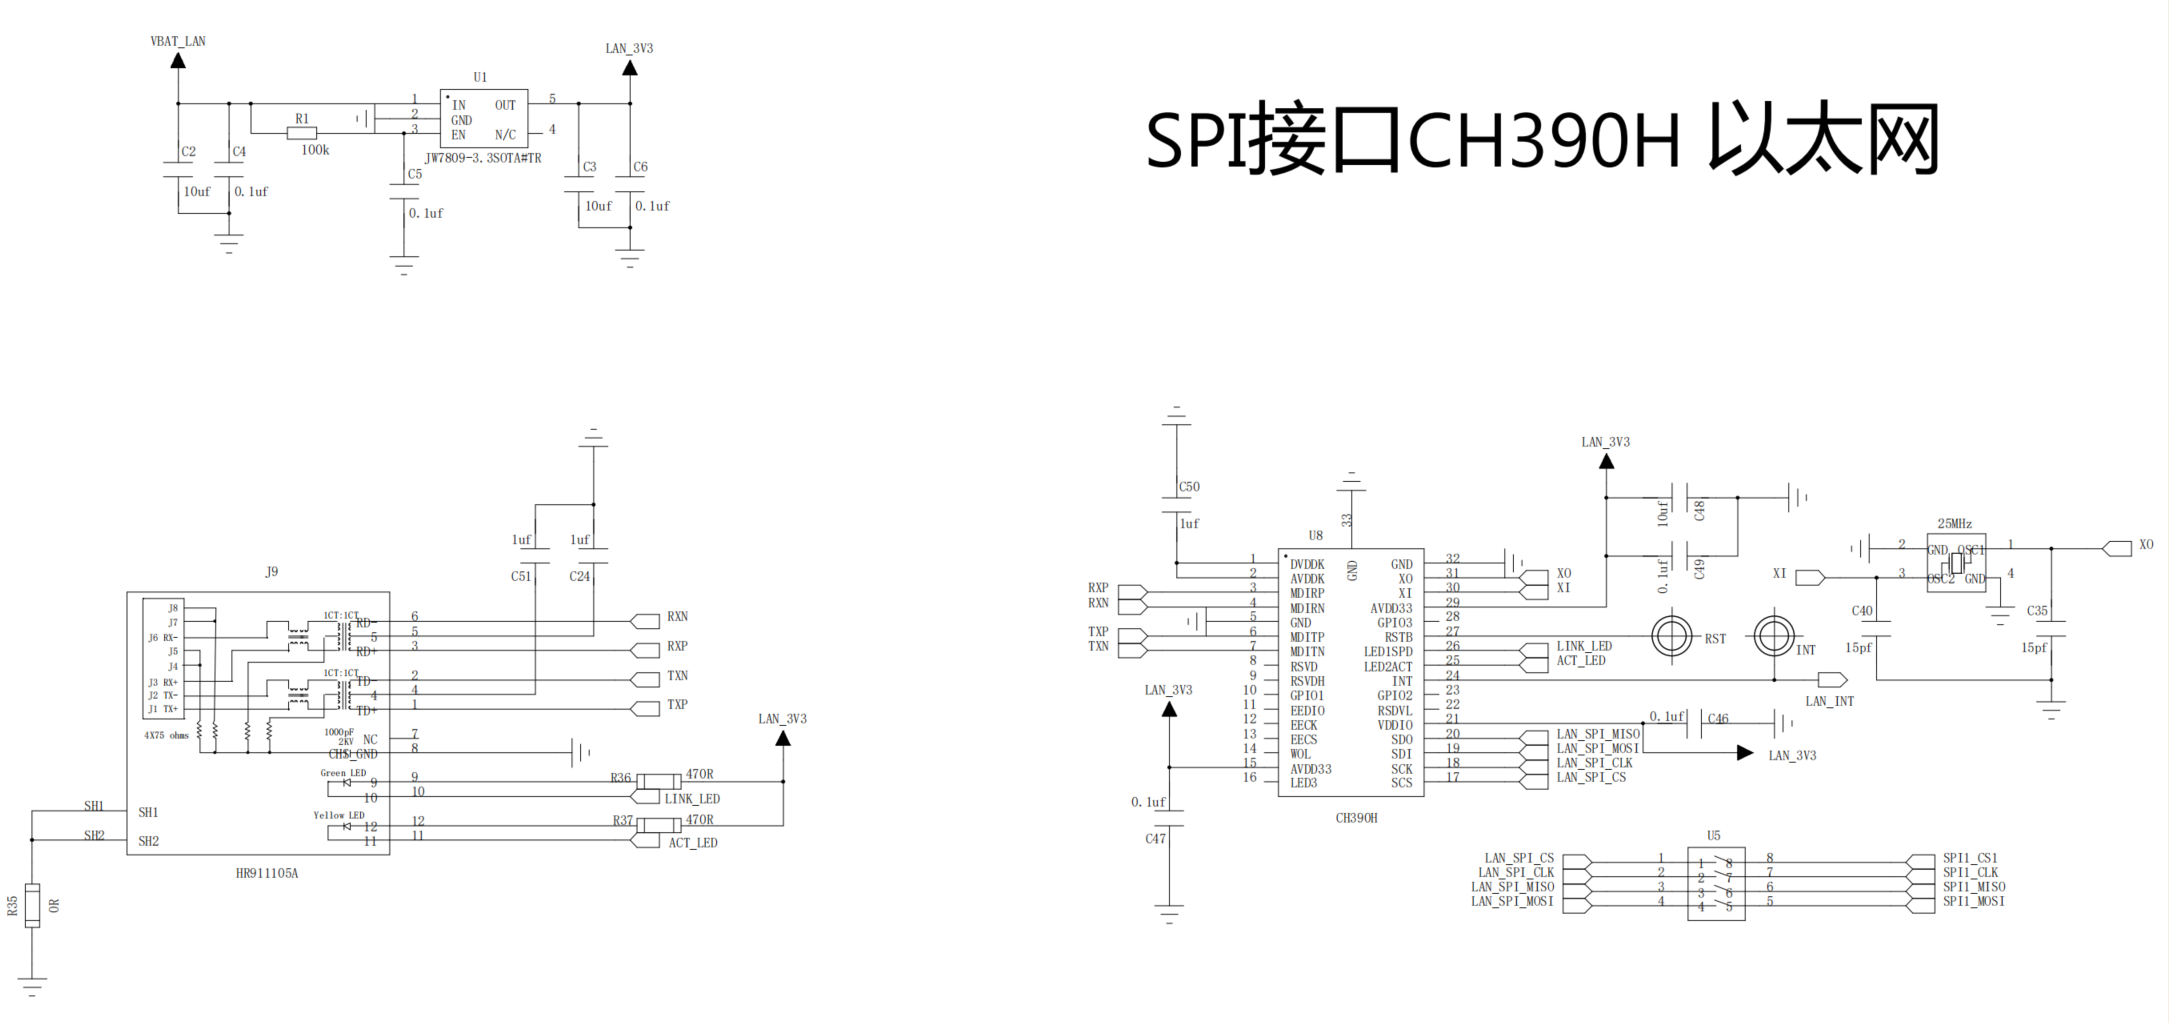
图 6:官方 CH390H 参考电路。
SPI 信号按 9.1 表连接,INT、RST 另选未占用 GPIO 并同步修改软件。
SPI1 或 SPI5 可按同样功能逻辑连接 CH390H;
以太网 PHY 电源、时钟、网络变压器及端口防护按 CH390H 和连接器规格设计,不能仅靠四根 SPI 线完成整个以太网硬件。
9.4 AirLink over SPI
AirLink 使用一组专用 SPI 总线与外部通信模组交互。参考方案不把该总线同时用于 SD 卡、CH390H 等普通外设;可把其他外设安排到另一组 SPI,但应先验证并发和驱动资源。
| 信号,方向相对 Air1603 参考主机 | SPI1 方案位置 | 连接说明 |
|---|---|---|
| CLK,输出 | PIN50 | 对端 SPI CLK |
| MOSI,输出 | PIN52 | 对端 SPI MOSI |
| MISO,输入 | PIN51 | 对端 SPI MISO |
| CS,输出 | PIN49 | 对端 SPI CS |
| RDY,输入 | PIN44,GPIO14,示例 | 已作 TP_RST 时必须改选其他 GPIO |
| IRQ,输入 | PIN54,GPIO12,示例 | 是否使用由 AirLink 方案决定 |
| WAKEUP,输出 | PIN55,GPIO13,示例 | 与 PWM3 冲突时另选 GPIO |
| RST,输出 | PIN59,GPIO56,示例 | 使用 SPI5 时已占作 CS,必须另选 GPIO |
表中为四根 SPI 信号加四根辅助信号;不使用 IRQ 时为七根。
辅助信号为参考分配,不是 Air1603 固定复用功能。使用 SPI5 作 AirLink 总线时,四根 SPI 信号按 9.1 替换,并重新分配冲突的辅助 GPIO。
对端型号不同,物理编号也不同,须逐信号查对端资料,不能照搬其他型号的编号。
9.5 SPI总线常见的坑
- CH390H 等外设断电后可能通过信号或保护结构影响总线。总线仍需运行时,应检查断电器件的高阻状态及隔离方案。
- SD 卡上拉若接到被关闭的 LDO 输出,可能把总线拉向低电平。上拉供电必须与总线活动状态一致。
- 多个片选不能混接;软件未选中并不保证芯片在掉电状态下自动高阻。
- SPI5 的 CS 与参考 AirLink_RST 共用 GPIO56,不能同时按两种功能配置。
- 先用较低速率验证,再逐步提高频率;长线、接插件、电源噪声和电平转换均可能降低可靠速率。
十,UART接口,四路UART1/2/3/5;
| UART | TXD,Air1603管脚 | RXD,Air1603管脚 | 主要复用冲突 |
|---|---|---|---|
| UART1 | PIN39 | PIN40 | CAN1、ADC5/1、GPIO2/3 |
| UART2 | PIN37 | PIN38 | CAN2、GPIO54/55 |
| UART3 | PIN57 | PIN56 | GPIO22/23 |
| UART5 | PIN41 | PIN42 | I2C1、ADC6/2、GPIO38/39 |
TXD 接对端 RXD,RXD 接对端 TXD,并共地。
普通 UART 使用 3.3 V 逻辑参考,不能直接接 RS-232 或 RS-485 总线。
7/8 数据位、奇/偶/无校验、1/2 停止位需结合目标驱动配置;
特定波特率与组合应实测。
10.1 AirLink over UART
参考使用 UART3:PIN57/UART3_TXD 接对端 AirLink_RXD;PIN56/UART3_RXD 接对端 AirLink_TXD。
官方方案以 6 Mbps 为参考速率,Air1603 需与目标通信模组、驱动和连接长度联调;该数值不是所有 UART 的保证上限。UART3 用于 AirLink 后不同时作业务串口。
十一,485总线,Modbus;
Air1603 的 UART 可通过外部 RS-485 收发器接入 485 总线;
模组没有可直接接 A/B 线的 485 电气接口。
Modbus 是上层协议,需要在软件中设置地址、帧格式、超时及方向控制。
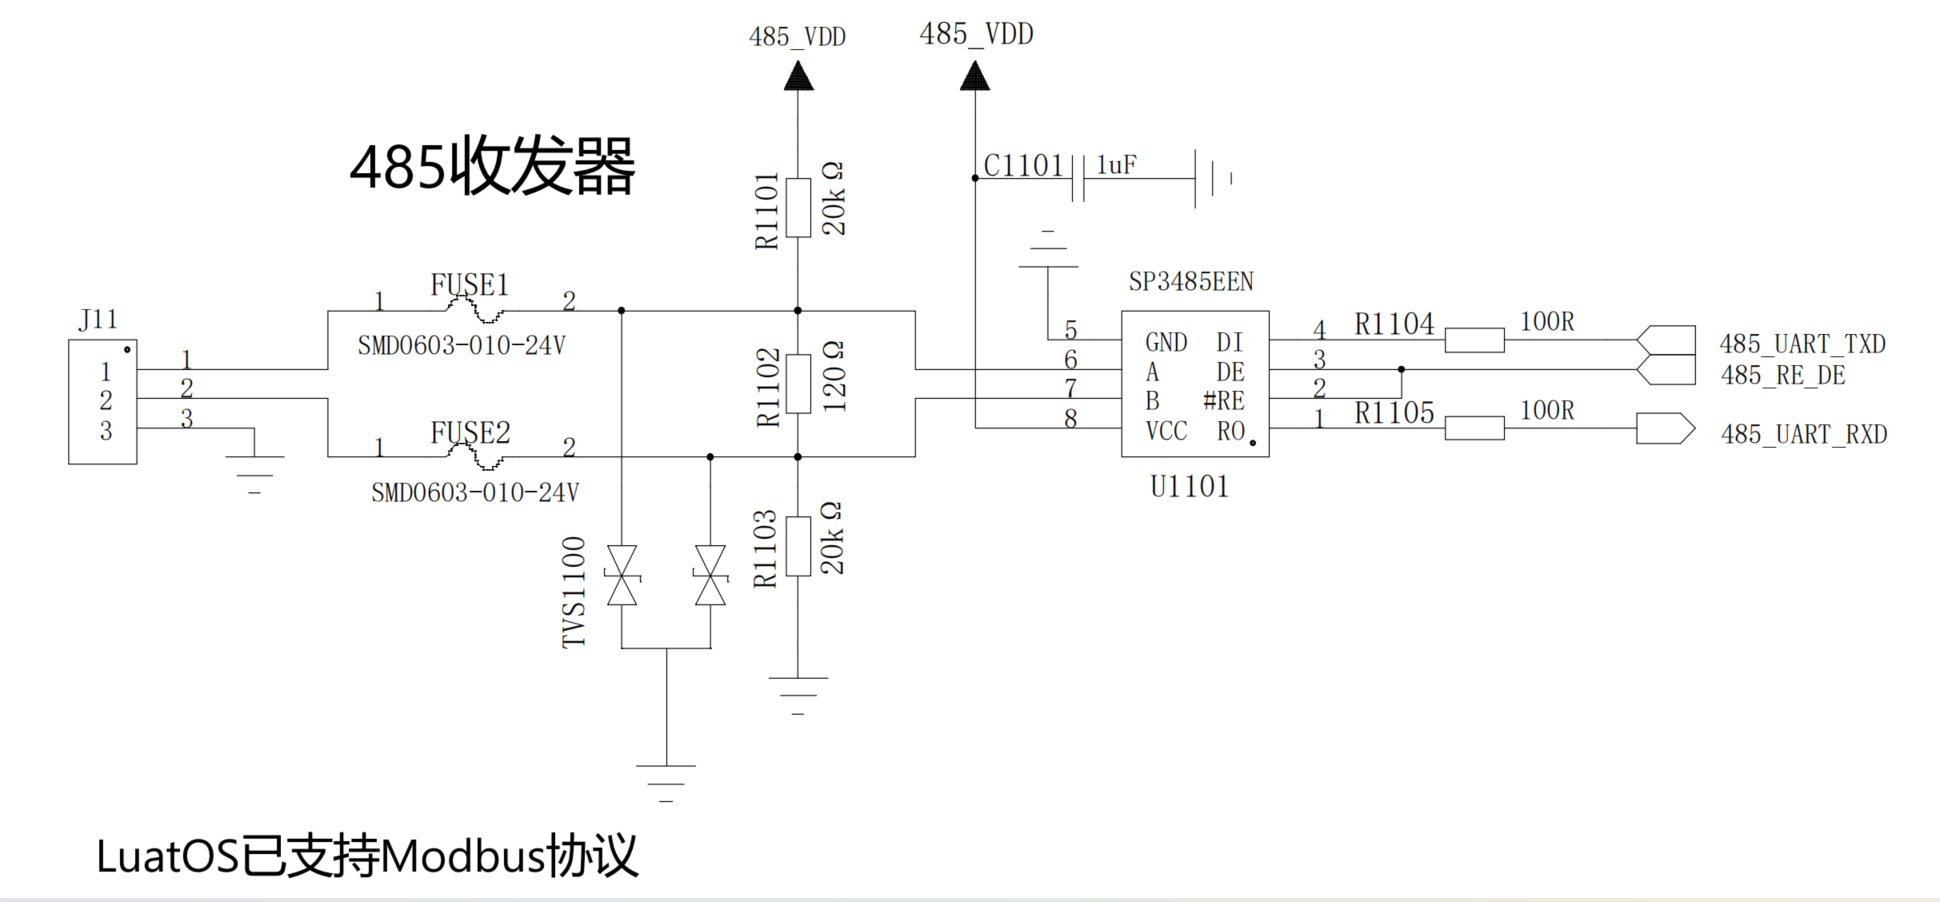
图 7:官方 SP3485E 类收发器参考。
| 连接项目 | Air1603 示例 | 收发器端 |
|---|---|---|
| 数据发送 | PIN39/UART1_TXD | DI |
| 数据接收 | PIN40/UART1_RXD | RO |
| 方向控制 | PIN54/GPIO12,仅在空闲时 | DE 与低有效 RE 按所选方案连接 |
| 供电 | 外部匹配电源 | 按收发器规格供电,不由 VDD_EXT 带载 |
| 总线 | 不直接接模组 | A、B、参考地及必要的保护 |
该例占用 UART1 后不能同时使用 CAN1 或这两个脚的 ADC。
半双工发送完毕应等待最后一位真正发送完,再切换到接收。
终端匹配通常布置在总线两端,不能每个节点都无条件添加。
偏置、防雷浪涌、隔离及接地根据总线长度和现场环境设计,参考图的器件防护等级不等于整机通过相同等级测试。
十二,CAN接口,两路;
| 接口 | TXD,位置 / GPIO | RXD,位置 / GPIO | 被占用的其他功能 |
|---|---|---|---|
| CAN1 | PIN40 / GPIO3 | PIN39 / GPIO2 | UART1、ADC1/5 |
| CAN2 | PIN38 / GPIO55 | PIN37 / GPIO54 | UART2 |
注意 CAN1_TXD 与 UART1_RXD 位于同一管脚,CAN1_RXD 与 UART1_TXD 位于同一管脚;CAN2 也有相同排列特点。
CAN 连接必须按当前选择的 CAN 信号方向接线,不能按 UART 名称猜测方向。
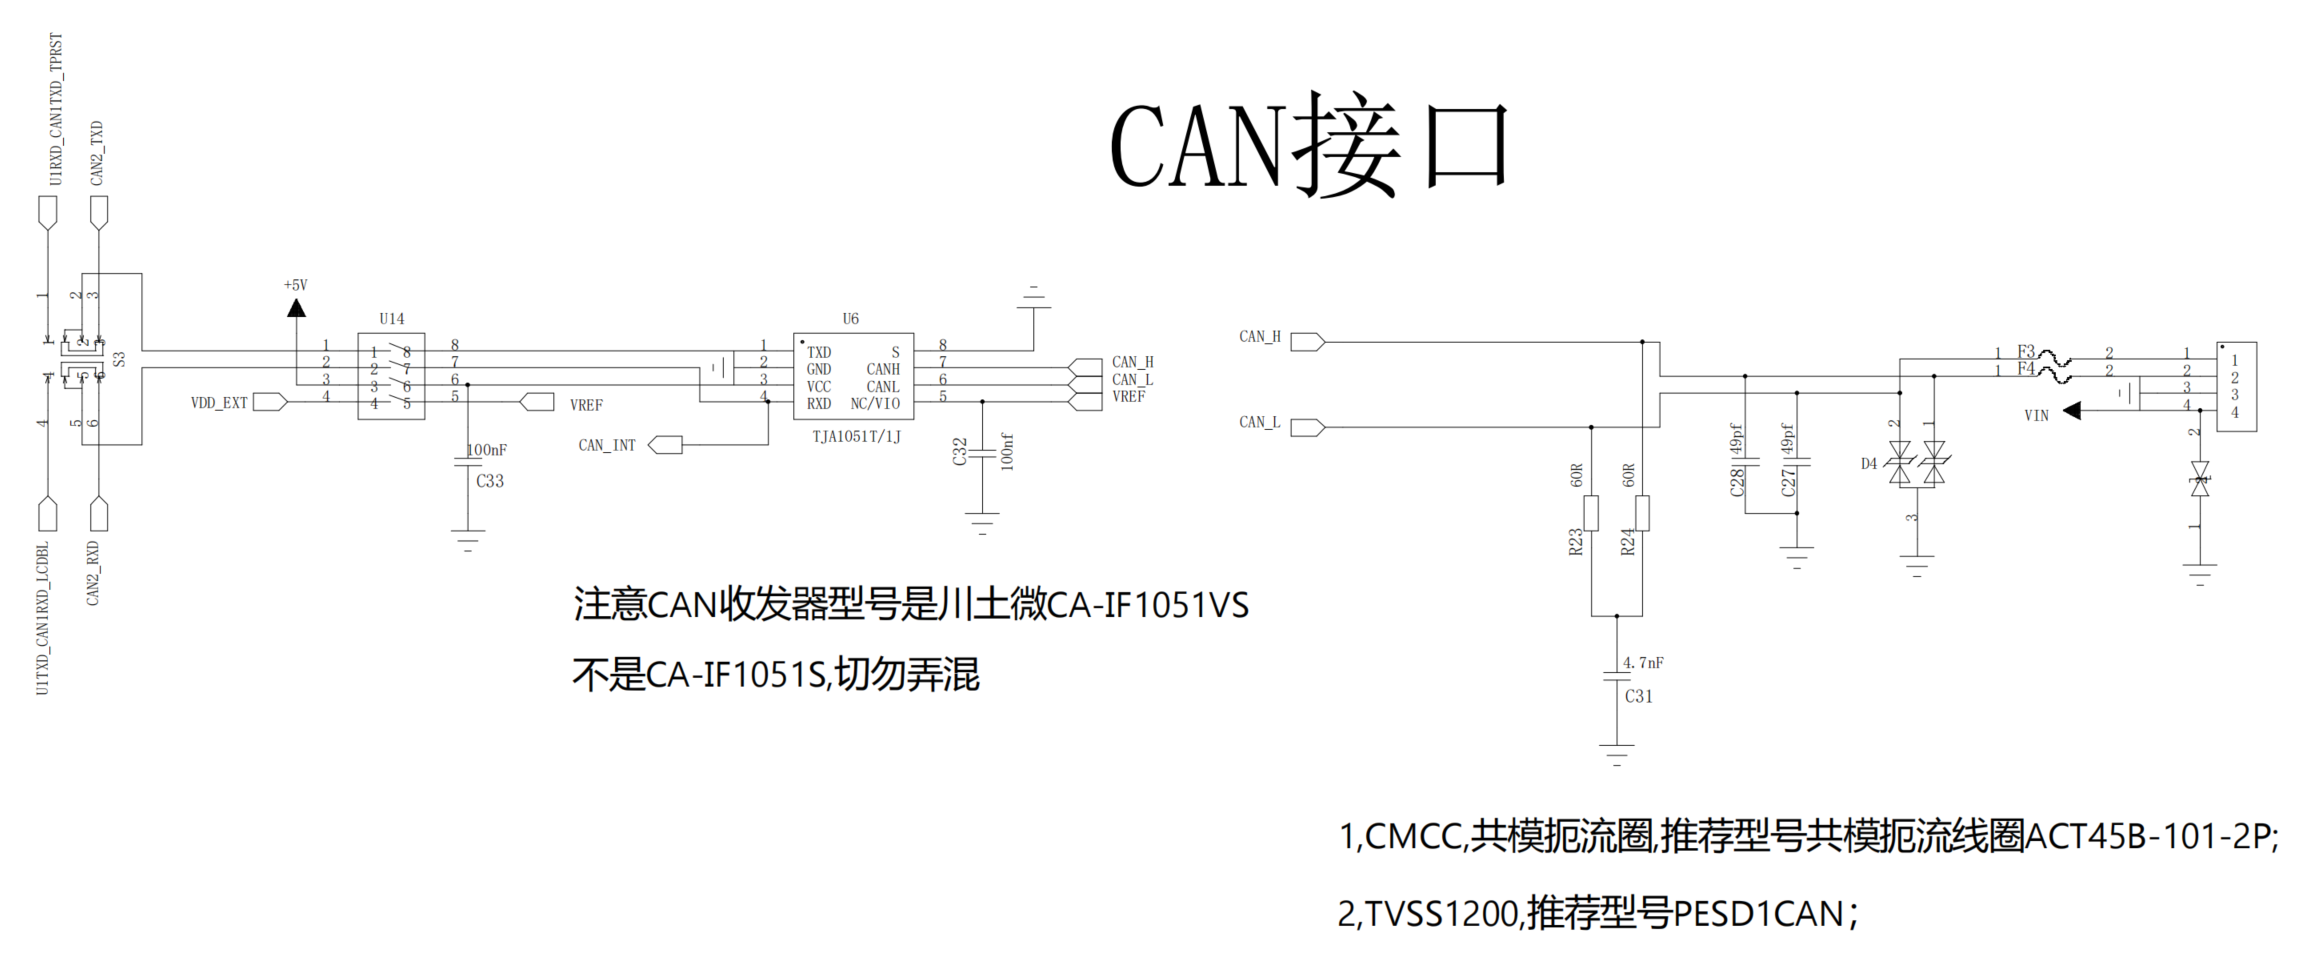
图 8:官方 CAN 参考电路。
原图符号、器件名及网络名存在混用,不能作为未经复核的 BOM;Air1603连接以本节表为准。
参考器件为带 VIO 的 CA-IF1051VS 型号,选型应核对完整后缀,不与不带相同逻辑电源能力的变体混用。 按该器件规格,VCC 使用 5 V 电源方案,VIO 与模组参考逻辑电压匹配;不得把 5 V VCC 当成模组 IO 电压。VIO 的负载和时序需计算,不能因为旧图连接 VDD_EXT 就推定其供电能力足够。
Air1603 CAN_TXD 接收发器 TXD,收发器 RXD 接 Air1603 CAN_RXD。
CAN_INT 可理解为一路中断引脚,用于 CAN 收发器唤醒和通知 Air1603 ,否则需使用轮询方式才能保证通信正常。
CANH/CANL 在收发器外侧,需结合节点数量、速率、线缆及环境设计匹配与保护。
十三,I2C接口;
| 信号 | Air1603 管脚 | 复用功能 |
|---|---|---|
| I2C1_SCL | PIN42 | UART5_RXD / ADC2 / GPIO39 |
| I2C1_SDA | PIN41 | UART5_TXD / ADC6 / GPIO38 |
I2C1 可用于触摸等外设。
两根线均需适当上拉,参考电路使用 4.7 kΩ,但最终阻值应根据总线电容、速率及低电平灌电流确定,不能固定套用。
触摸信号采用 PIN44/TP_RST 与 PIN43/TP_INT/WAKEUP。
外设上拉电压不得超过对应 IO 的允许范围,不能将 5 V 上拉直接接入 3.3 V 逻辑接口。
地址冲突、复位后默认地址及掉电拉低总线问题需一起检查。
十四,PWM接口;
| 信号 | Air1603 管脚 | GPIO | 常见用途 |
|---|---|---|---|
| PWM1 | PIN63 | GPIO65 | 背光控制等 |
| PWM3 | PIN55 | GPIO13 | 背光、蜂鸣器或外部驱动控制 |
PWM 输出只作为逻辑控制信号,负载电压与电流超出 IO 能力时必须增加驱动器。
PIN55 若已用于 AirLink_WAKEUP,不能同时输出 PWM3。
频率、占空比分辨率、默认电平及低功耗保持行为按目标固件核实。
十五,ADC接口;
| ADC | Air1603 管脚 | GPIO | 其他复用 |
|---|---|---|---|
| ADC1 | PIN40 | GPIO3 | UART1_RXD、CAN1_TXD |
| ADC2 | PIN42 | GPIO39 | I2C1_SCL、UART5_RXD |
| ADC5 | PIN39 | GPIO2 | UART1_TXD、CAN1_RXD |
| ADC6 | PIN41 | GPIO38 | I2C1_SDA、UART5_TXD |
参考架构为 12 位逐次逼近 ADC。
ADC 输入范围、参考电压、绝对最大值及允许注入电流请参考 LuatOS 核心库 ADC 确认。
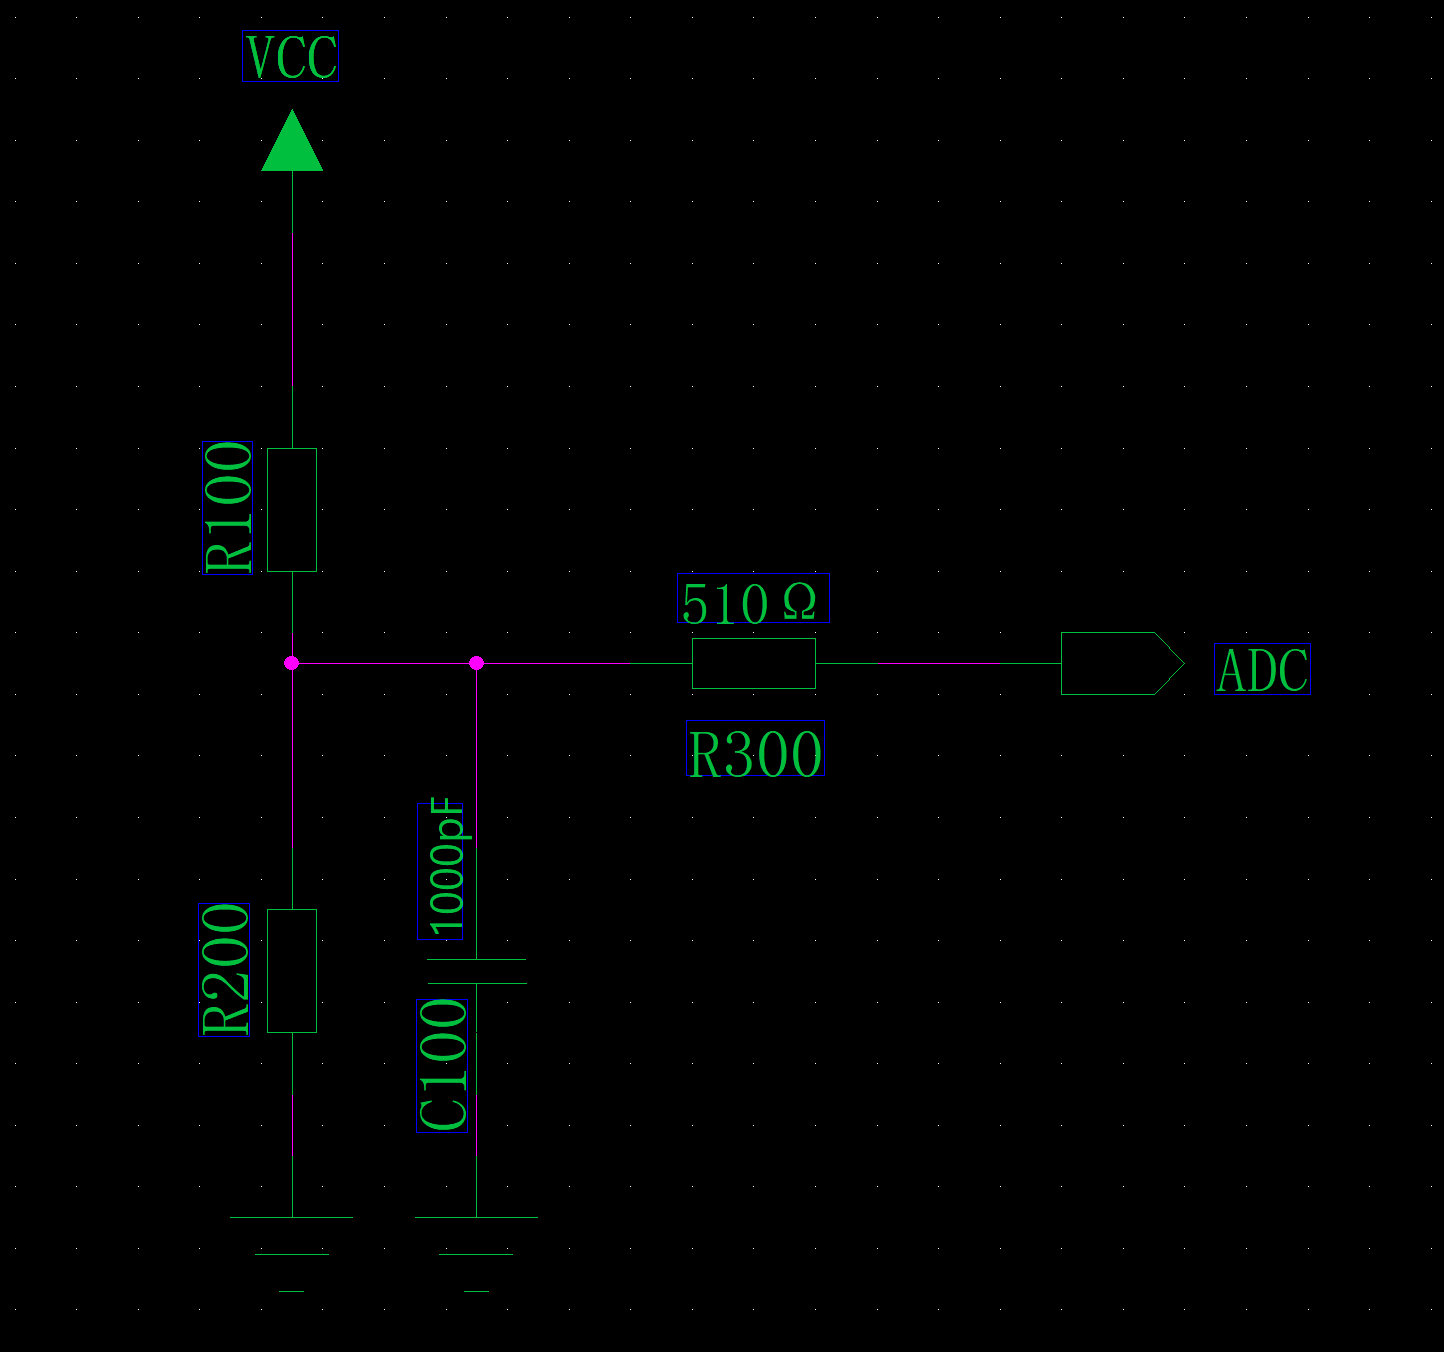
图 9:官方 ADC 外围参考。
所接通道由本节四路中选择,管脚按本节表格连接。
测量高于允许量程的信号时先分压,再结合输入阻抗、采样保持时间及保护电路设计。
本参考设计以低于 1.5 V 的输入为例,并建议串联电阻 R300 使用 510 Ω;
这些是参考电路条件,不构成 Air1603 全量程和极限规格,具体以 ADC 核心库描述为准。
参考设计中的电容可帮助滤波,但会影响响应速度,实际 RC 参数必须按测量带宽验证。
ADC 与数字外设不能在同一脚同时工作。切入模拟模式时检查数字上拉、外设驱动及保护漏电,避免对测量结果造成偏移。
十六,GPIO;
完整管脚名称、编号及复用功能见 Air1603管脚映射表。
Air1603 管脚功能表共涉及 47 个 GPIO 编号;
其中, GPIO30/31 属于 DBG_UART 专用下载调试口;排除这两个后为 45 个可参与业务复用的 GPIO。
45 是复用资源总数,不是 LCD、SPI、UART 等同时工作后还剩余 45 个空闲 IO。
映射表补充了附件未逐一标出的 LCD 数据脚、控制脚和 WAKEUP 对应 GPIO。使用时按 GPIO 编号配置软件,按 Air1603 PIN01~PIN64 定位物理管脚,两者不可混用;封装制作还需核对机械图方向与尺寸。
| 特性 | 设计注意事项 |
|---|---|
| 逻辑电平 | 按3.3 V逻辑接口进行方案核对,不作为5 V容限依据;VIH/VIL/VOH/VOL、绝对极限与驱动电流待确认 |
| 输入输出 | 可根据复用配置作输入、输出;外设输出不可与另一个推挽输出硬接 |
| 中断 | 参考支持上升沿、下降沿或双边沿;唤醒行为依赖工作模式和固件 |
| 内部上下拉 | GPIO8、GPIO9 不支持内部下拉;GPIO7/8/9 有成组上拉特性,本文仅引出 GPIO8/9,不把 GPIO7 添加到 Air1603 |
| 上电默认状态 | 需核对启动和下载期间的状态;关键片选、功放使能及复位信号必要时加外部确定电平 |
| 低功耗 | 原资料描述 WORK_MODE 1、3 下的 GPIO 唤醒;Air1603 实测功耗、可唤醒组合及保留状态待确认 |
配置前应先完成全板资源分配,尤其检查 UART5/I2C1/ADC2/6、UART1/CAN1/ADC1/5、UART2/CAN2、SPI5/GPIO56~58/64 的互斥关系。
未在管脚表中引出的 GPIO 不作为可用外部管脚。
十七,Audio,SPK(DAC);
| 信号 | Air1603 管脚 | 连接 |
|---|---|---|
| SPK(DAC) | PIN30 | 模拟音频输入到外部功放 |
Air1603 提供一路 DAC 模拟音频输出,无 I2S 接口。
SPK(DAC) 是附件命名,并不表示该脚能直接驱动低阻扬声器。
这里的模拟输出由 DAC 完成,不是 ADC。
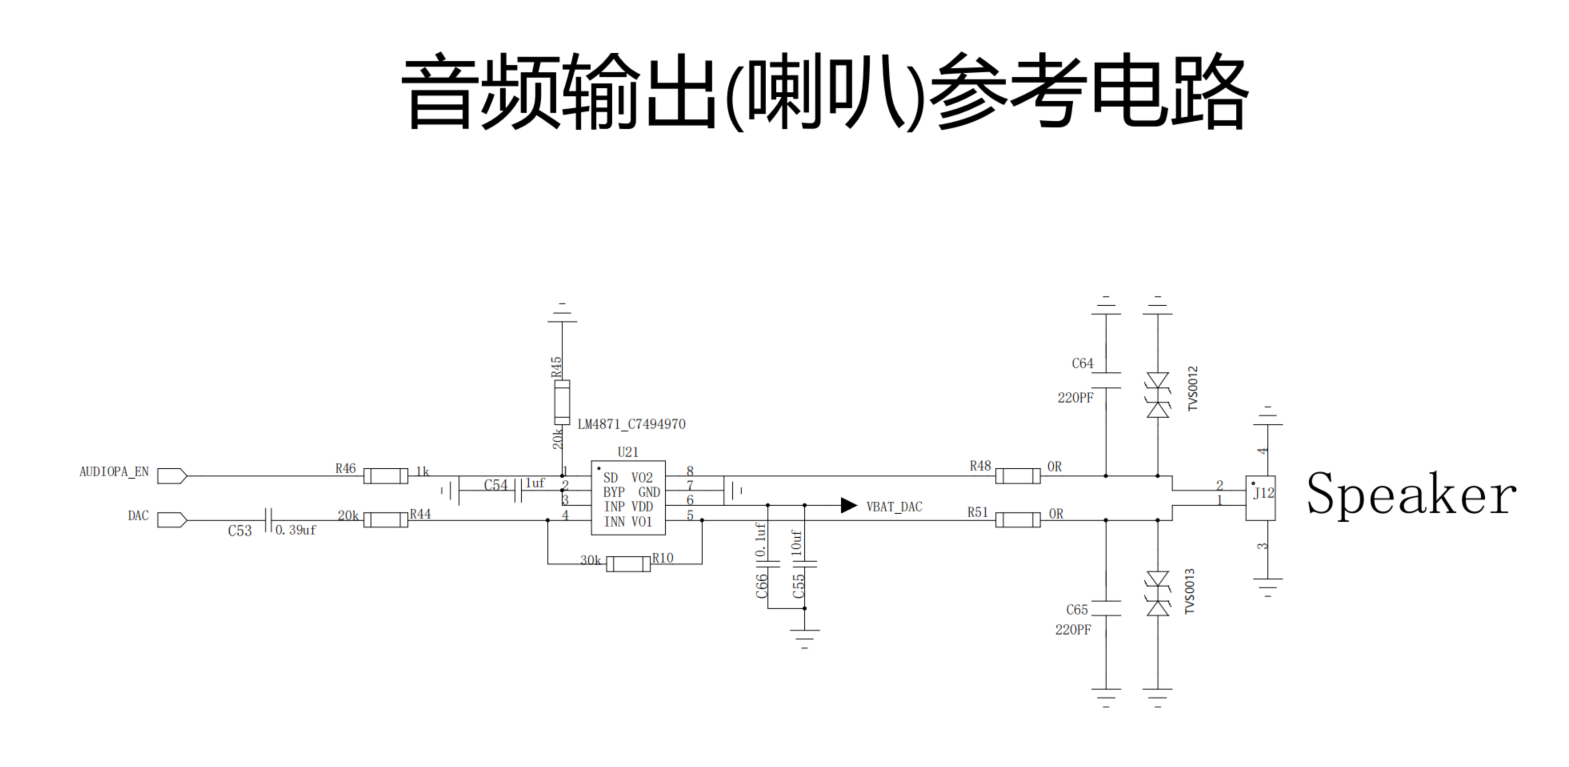
图 10:官方 LM4871 类功放参考。
功放使能所用 GPIO 需自行分配,不把参考网络名 AUDIOPA_EN 当作模组固定管脚。
功放电源由外部供给,耦合、增益、扬声器阻抗、关断控制及输出形式按功放规格设计。模拟信号回流避免与背光、USB、SPI 等高频或大电流回路混杂。采样格式、播放库及音频性能与固件有关;
本文不包含 I2S 编解码器或录音接口方案且 Air1603 不支持,Air1604 系列模组支持双工通话,比如 SIP 功能。
十八,AirUI对应LCD屏选型手册;
本节整理 Air1603 的 RGB565 屏幕选型参考。具体屏幕的时序、接口电压及驱动支持须逐项核对。[S1]
| LCD 分辨率 | 常见尺寸参考 | Air1603 接口 | 选型检查 |
|---|---|---|---|
| 800 × 480 | 4.3、5.0、7.0 英寸 | RGB565 | 核对屏排线、时序及背光 |
| 1024 × 600 | 5.0、7.0、9.0、10.1 英寸 | RGB565 | 核对像素时钟、内存及刷新负载 |
实际屏幕必须有明确料号、接口电压、FPC 定义、时序及背光资料。
若屏只提供 MIPI、LVDS 或其他接口,不能仅凭分辨率吻合就直接接到 RGB565。
AirUI 图形功能及组件应查对应软件版本,显示支持不能替代板级时序和电源验证。
附录A,机械封装与生产约束;
| 项目 | 当前资料 |
|---|---|
| 平面尺寸 | 22.6 × 22.6 mm |
| 封装与管脚数 | 四周 LCC 邮票孔;64 个,每边 16 个 |
| 第一脚与管脚编号 | 左边最上方为PIN01,按当前图片朝向逆时针编号,上边最左侧为PIN64 |
| 机械图观察方向 | 当前编号以图1朝向为基准 |
| 厚度、屏蔽罩高度、禁布区 | PCB厚度0.8mm,屏蔽罩高度2.3mm,总高度按不低于3.2mm评估 |
| 孔径、孔距、孔金属化、焊盘尺寸 | 邮票孔焊盘宽0.7mm,孔径0.5mm,净距0.5mm,中心距是1.2mm |
| 推荐 PCB 焊盘、阻焊、钢网 | 官方提供PADS AD 及 立创EDA 标准封装 |
| 尺寸及位置公差 | 待确认 |
| 工作/存储温度、湿敏等级、烘烤、回流焊曲线 | 合宙模组 SMT 炉温曲线相关说明 |
全 LCC 形式便于焊接检查,但不因此推导可采用某种手焊温度、回流峰值或返修次数。
取得封装图后,应逐焊盘审核原理图到封装的映射并进行实物方向核对。
附录B,首次上板检查;
- 按第一节已确认的PIN01~PIN64核对原理图映射,并确认机械图观察方向及焊盘尺寸。
- 检查两个 VBAT 及全部 GND 连通,确认无外设电源误接 VDD_EXT、VRTC 或 USB 数据脚。
- 限流上电,测量 VBAT、内部/引出电源及 RESET 状态;启动电流与浪涌记录实测值。
- 先验证 DBG_UART 下载与日志,再依次测试业务 UART、GPIO、I2C、SPI1 和 SPI5。
- 测试 SPI5 四线复用和目标外设;再测试双 SPI 并发、AirLink 及资源冲突。
- 分别验证 LCD 显示控制、触摸复位和中断,不把 LCD_DISP、TP_RST、RESET 混为同一功能。
- 验证 USB 供电角色、RS-485 收发切换、CAN 收发方向以及 ADC 输入保护。
- 在目标固件、屏幕和外设组合上进行掉电、重启、低功耗唤醒、热稳定及通信压力测试,记录版本和条件。