默认出厂固件
本文介绍 Air8202 默认出厂固件的资源与使用。
一、默认出厂固件
Air8202 基于合宙 4G 模组 Air780EGG 开发,需使用 Air8202 自己的出厂固件。
1、最新版本固件
版本:004.000.066(内核 LuatOS-SoC_V2052)
Air8202_004.000.066_LuatOS-SoC_V2052_Air780EGG_1.soc
固件更新说明:
- 默认使用 SIM2(贴片 SIM 卡)
2、历史版本固件
历史出厂固件按版本号归档,可在以下目录中按需选取(仅限对比测试使用,推荐使用最新版本):
二、固件定义
在合宙 iRTU 固件的基础上修改,无需通过 iRTU 配置平台,默认上报合宙 AirCloud 云平台。
1、设备的模式
设备只有两种模式:GPS 开和 GPS 关。
如下两个条件,只要任意一个成立,都是 GPS 开的模式:
(1)刚开机 5 分钟内;
(2)180 秒钟内必有震动;
如上两个条件都不成立,也就是说 30 秒钟内都静默,并且是在开机 5 分钟之后,就进入 GPS 关闭模式了。
2、上报频率
(1)GPS 开的模式,10 秒钟上报一次;
(2)GPS 关的模式,5 分钟上报一次。
3、上报内容
1,每次上报都上报经纬度,gsensor 的 xyz 三个原始数值,还有电量,信号等其他的值。
2,在 GNSS 开启状态,上报内容如下:
(1)每秒一次的 GNSS 数据,一共 10 次,包括经纬度,角度,速度,海拔。
数据格式为:经度,维度,速度,角度,海拔,按照这个次序,每个数据 4 字节。
TLV 1294, BINARY, 长度 = 样本数 × 10 字节(满包 100 字节,时间正序)
每个样本 10 字节,5 个 int16 大端,顺序:经度差、纬度差、速度、航向、海拔
├── 经度差 = (样本经度 − 本包512值) × 100000 → 还原:经度 = 512值 + dlng/100000
├── 纬度差 = (样本纬度 − 本包513值) × 100000 → 还原:纬度 = 513值 + dlat/100000
├── 速度 = km/h × 10(RMC 节值 × 1.852 换算)
├── 航向 = 度 × 10(北向起顺时针,静止时不可信)
└── 海拔 = 米
经纬度为什么是差值:绝对经度 ±180° 塞进 int16 只有约 600m/LSB 的分辨率,完全不可用;改成相对本包 512/513 坐标的差值 ×100000 后,分辨率 1LSB≈1.1m、范围 ±0.33°(±36km),10 秒内的车辆位移绰绰有余,服务端拿报文经纬度一加即还原每秒绝对坐标。
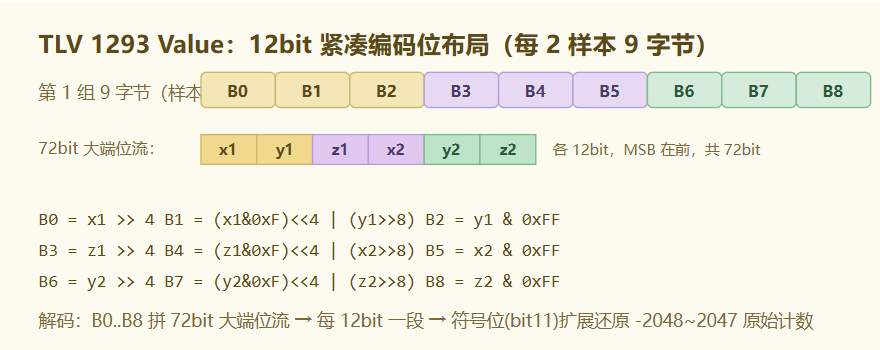
(2)每秒 20 次的 gsensor 原始数据,xyz 每次各 12bit,10 秒钟 200 个抽样,一共 900 字节。
数据格式为:每秒按照时间次序,每秒中采样 20 次,每次按照 xyz 三个次序,x 轴 12bit,y 轴 12bit,z 轴 12bit,取值范围是 -2048 到 2047 之间,通过 pack 函数压到字节数组。
3,在 GNSS 关闭状态,上报内容如下:
(1)5 分钟一次的数据,包括最近的经纬度,电量,信号强度等。
(2)5 分钟一次的 gsensor 数据。
4、室内和室外的处理
设备不关心是在室内还是室外。
5、基站定位怎么用
只要 GPS 成功定位一次后,就作废基站定位,永远采用最后一次的 gps 定位数据。
在 GPS 定位成功之前,上报的位置,采用基站定位的经纬度。
6、LED 的定义
1,两个颜色的灯的分工:绿灯负责指示网络状态,黄色负责指示充电状态;
2,黄灯状态:
充电中,常亮;
充满电,闪烁,600ms 亮,400ms 灭;
充电器不在位:不亮。
3,绿灯状态:
(1)开机后,绿灯闪烁,200ms 开,200ms 关,持续 20 秒钟;
(2)收到服务器第一个下行任何消息,停止闪烁,改为常亮,并持续 1 分钟后关闭;
(3)从 GNSS 关到 GNSS 开的状态切换,灯常亮 10 秒钟。
7、关于震动灵敏度的设定
当前的震动灵敏度设定,使得小轿车行驶在平稳的路面,也会时不时触发震动,使得 GNSS 不会关闭;
同时,设定的又不是极度灵敏,在车静止的时候,180 秒钟后会关闭 GNSS。
8、充电电流
8202 采用 2000mAh 的 18500 电池,充电电流配置为默认的 500mA。
9、每秒 25hz 的 gsensor 原始数据
在 GNSS 开启的情况下,上报 25hz,也就是 5 秒钟 125 个抽样点的 gsensor 原始数据,方便后台和前端做算法的计算。
10、运维日志
1,打开库内日志:create.lua 的 setup_params 里加一行 aircloud_mtn_log_enabled = true
(注意 820 行那条「收到运维日志上传请求」也会随之写入,上传测试时日志文件自身会多一条记录,属正常现象)
2,业务侧埋点,在如下事件写入 mtn log:
(1)看门狗复位触发;
(2)GNSS 开关切换;
(3)1293 上报异常;
(4)socket 异常;
(5)向服务器上报成功或者失败,但是不记录长报文,免得日志过长;
(6)收到服务器下发的报文如实记录。
三、源码链接
Air8202 出厂固件源码(Gitee):
https://gitee.com/openLuat/LuatOS/tree/master/module/Air8202/project/factory
四、视频教程
五、图文使用说明
1、设备归属
查看数据前,需先把设备归属到自己的合宙 IoT 账号下。根据购买渠道不同,操作略有差异(电商 / 线下 / 第三方等),具体步骤见:设备如何归属到自己账号名下
2、在网页端查看数据
设备正常联网后,定位数据会自动上报到合宙设备管理平台。在浏览器中打开平台地址,并使用已归属设备的合宙 IoT 账号登录,即可在线查看实时位置、历史轨迹等信息:
https://iot.luatos.com/ai_app/luatos/General_data_query/index.html
平台左侧提供「运营总览」「设备管理」「位置地图」「系统设置」等功能菜单,下面分别说明常用的查看入口。
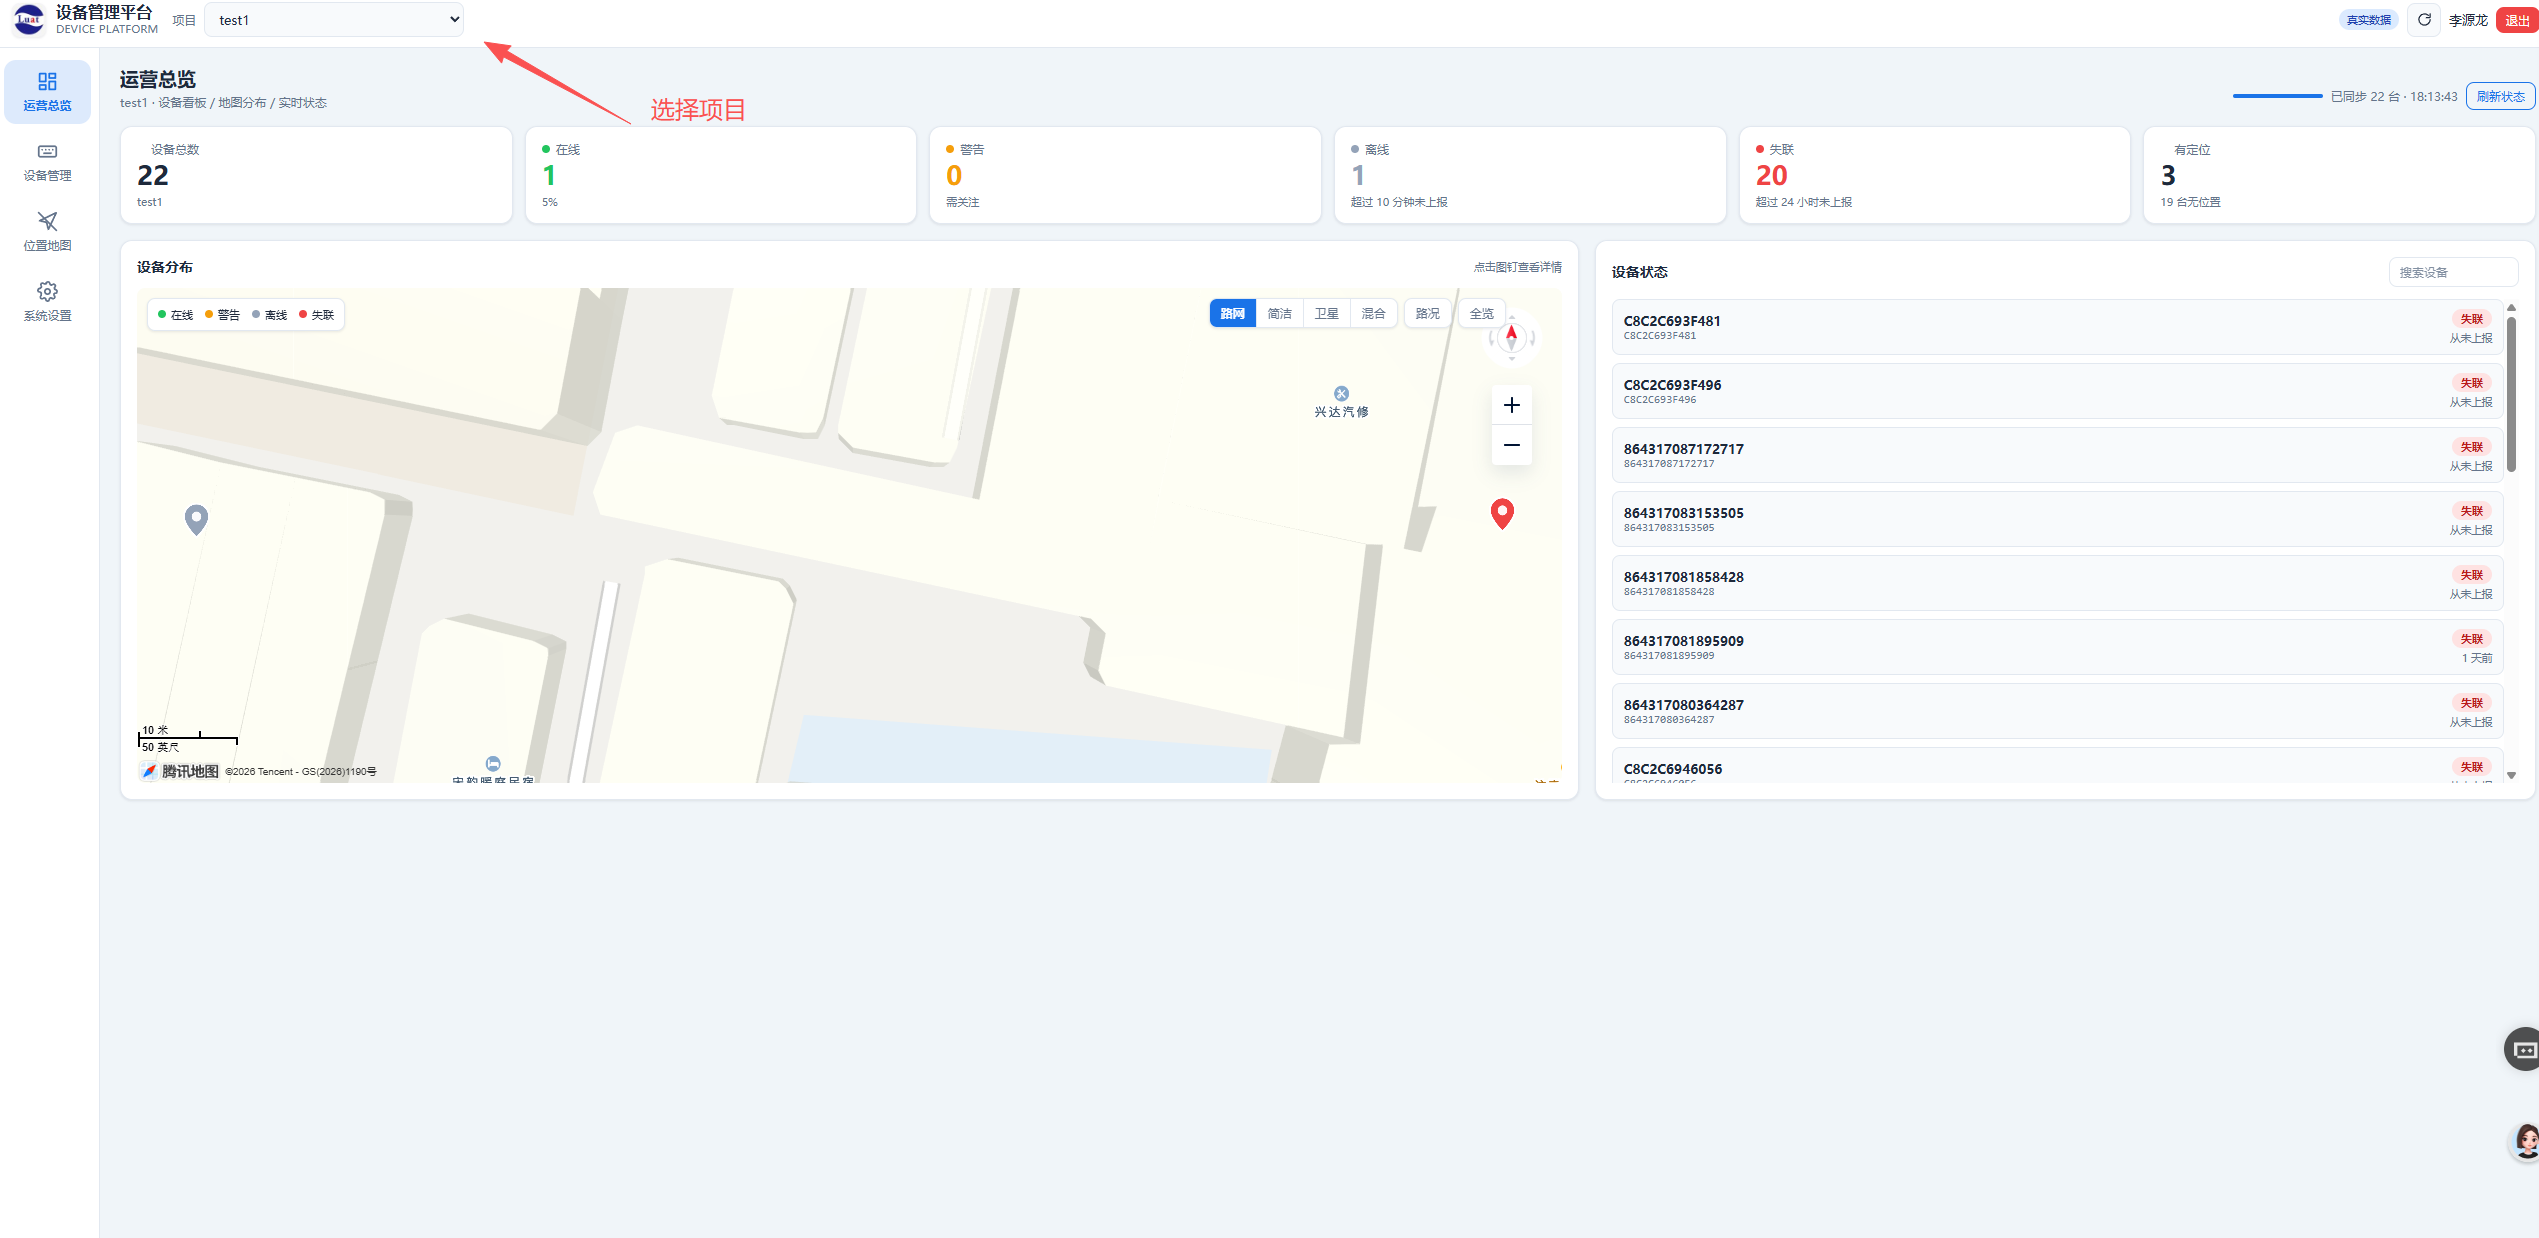
第一步:选择项目
登录后默认进入「运营总览」页面,页面顶部会显示当前所在的项目。如果账号下有多个项目,请先在顶部的项目下拉框中选择设备归属的项目(例如 test1)。页面中同时会统计当前项目下的设备总数、在线、警告、离线、失联及有定位设备数量,方便快速了解整体运行情况。
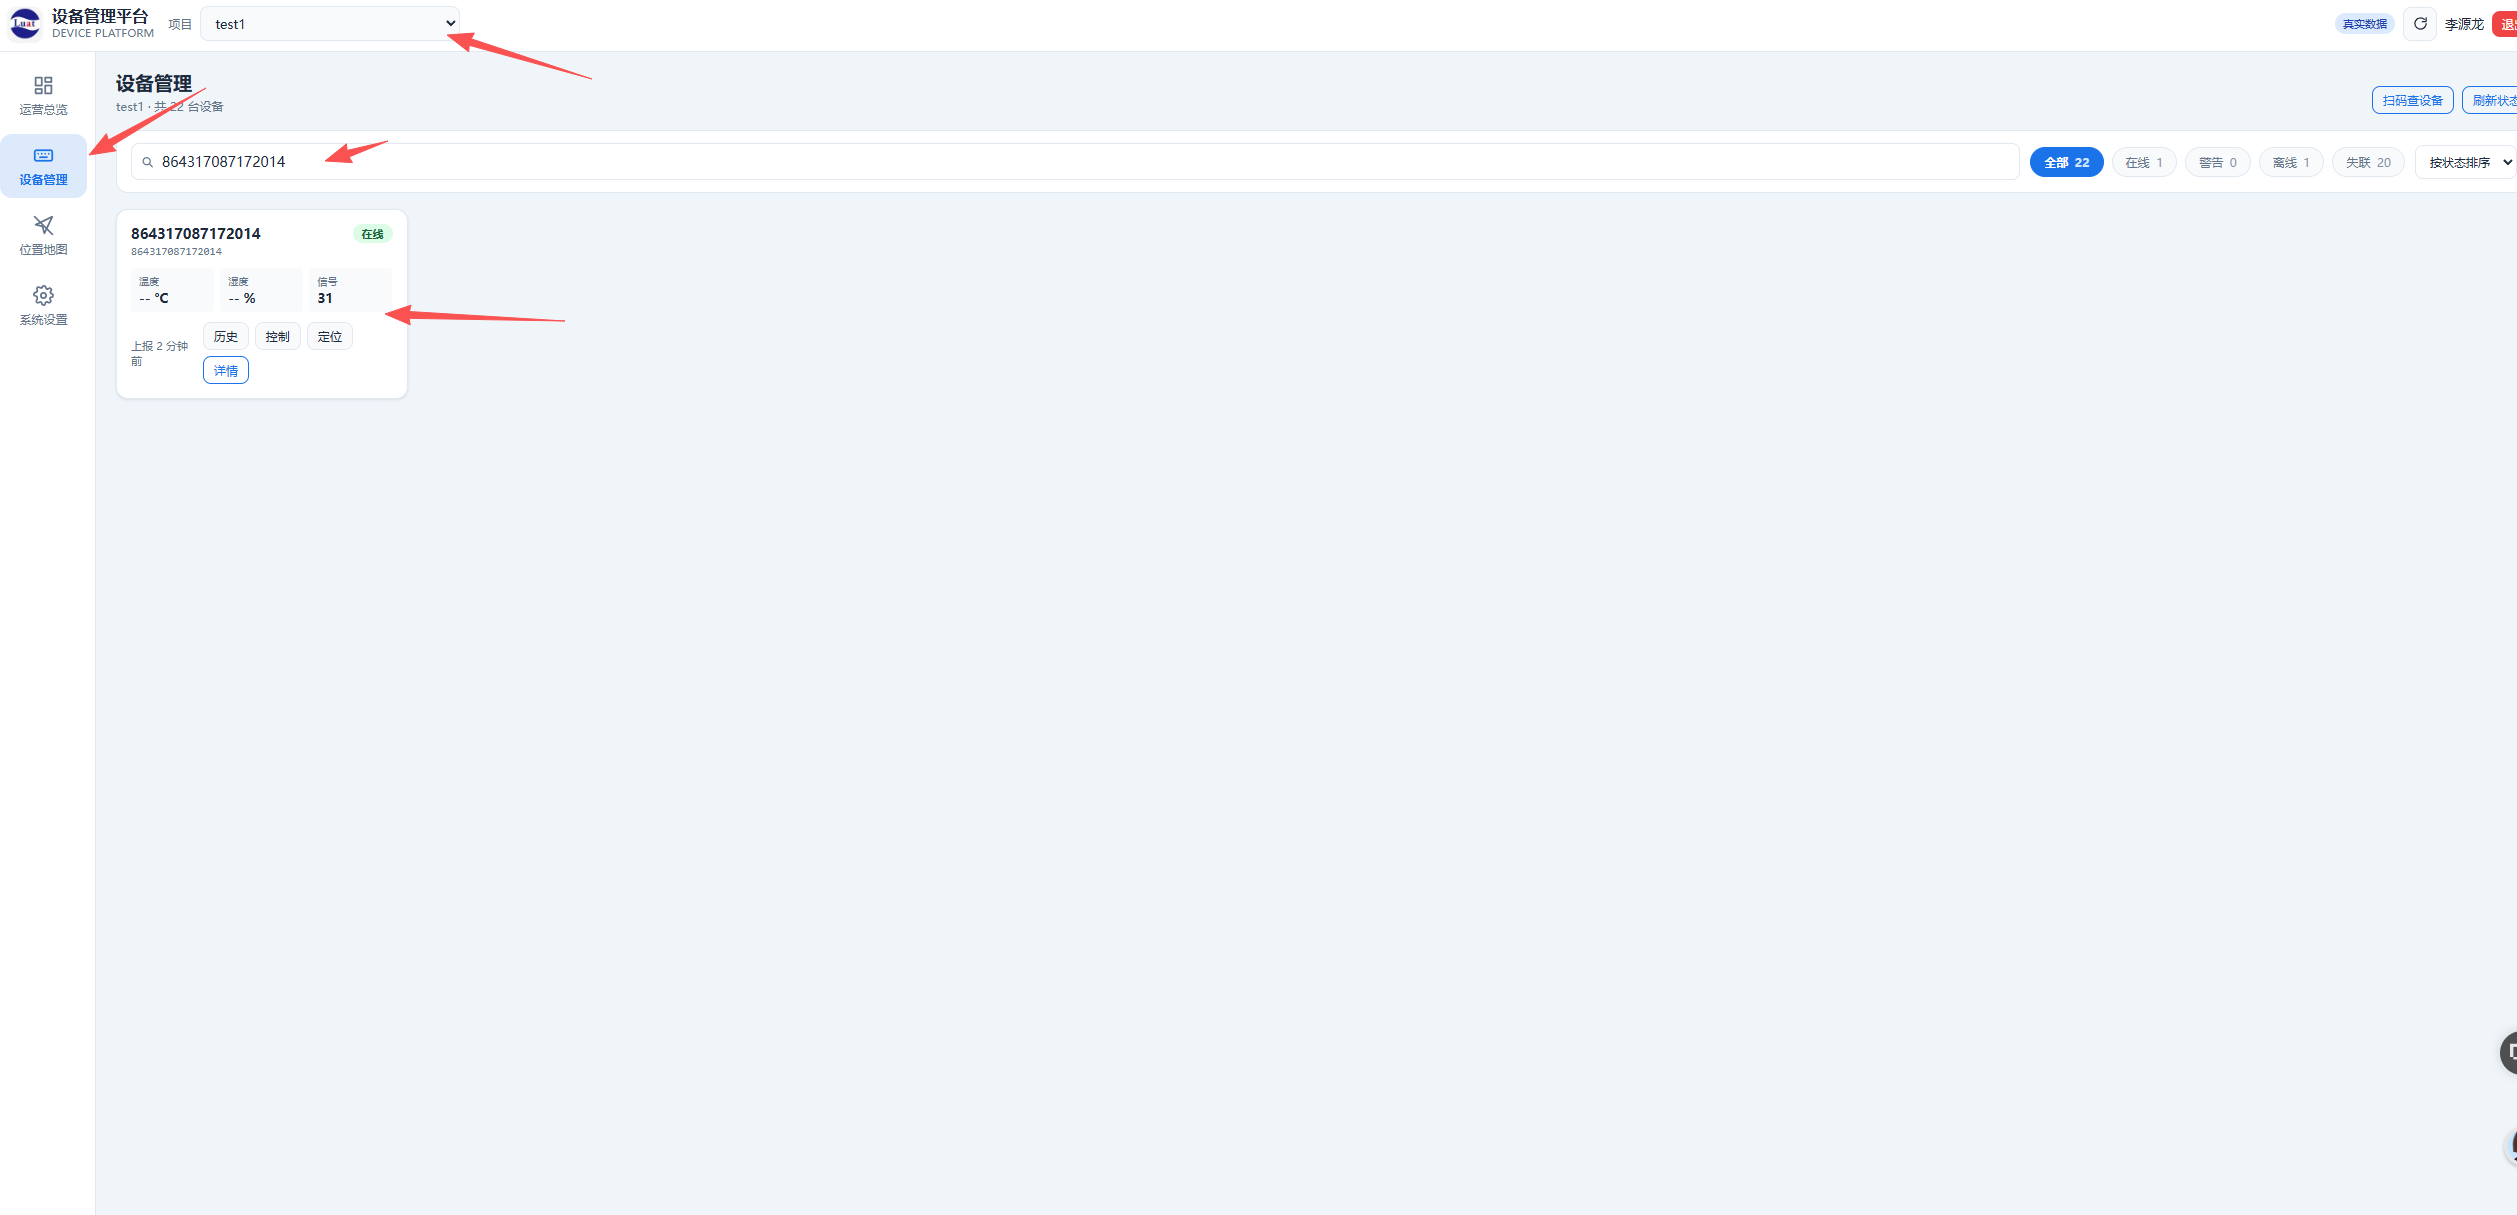
第二步:在设备管理中查看实时位置
点击左侧菜单「设备管理」,在搜索框中输入设备外壳标签上的 IMEI 号(例如 868926082804557)进行检索,即可找到对应的设备卡片。卡片上会实时显示设备的在线状态、最近一次上报时间和当前定位位置;卡片下方还提供「上报」「历史」「控制」「定位」「详情」等操作按钮,可对设备进行进一步操作。
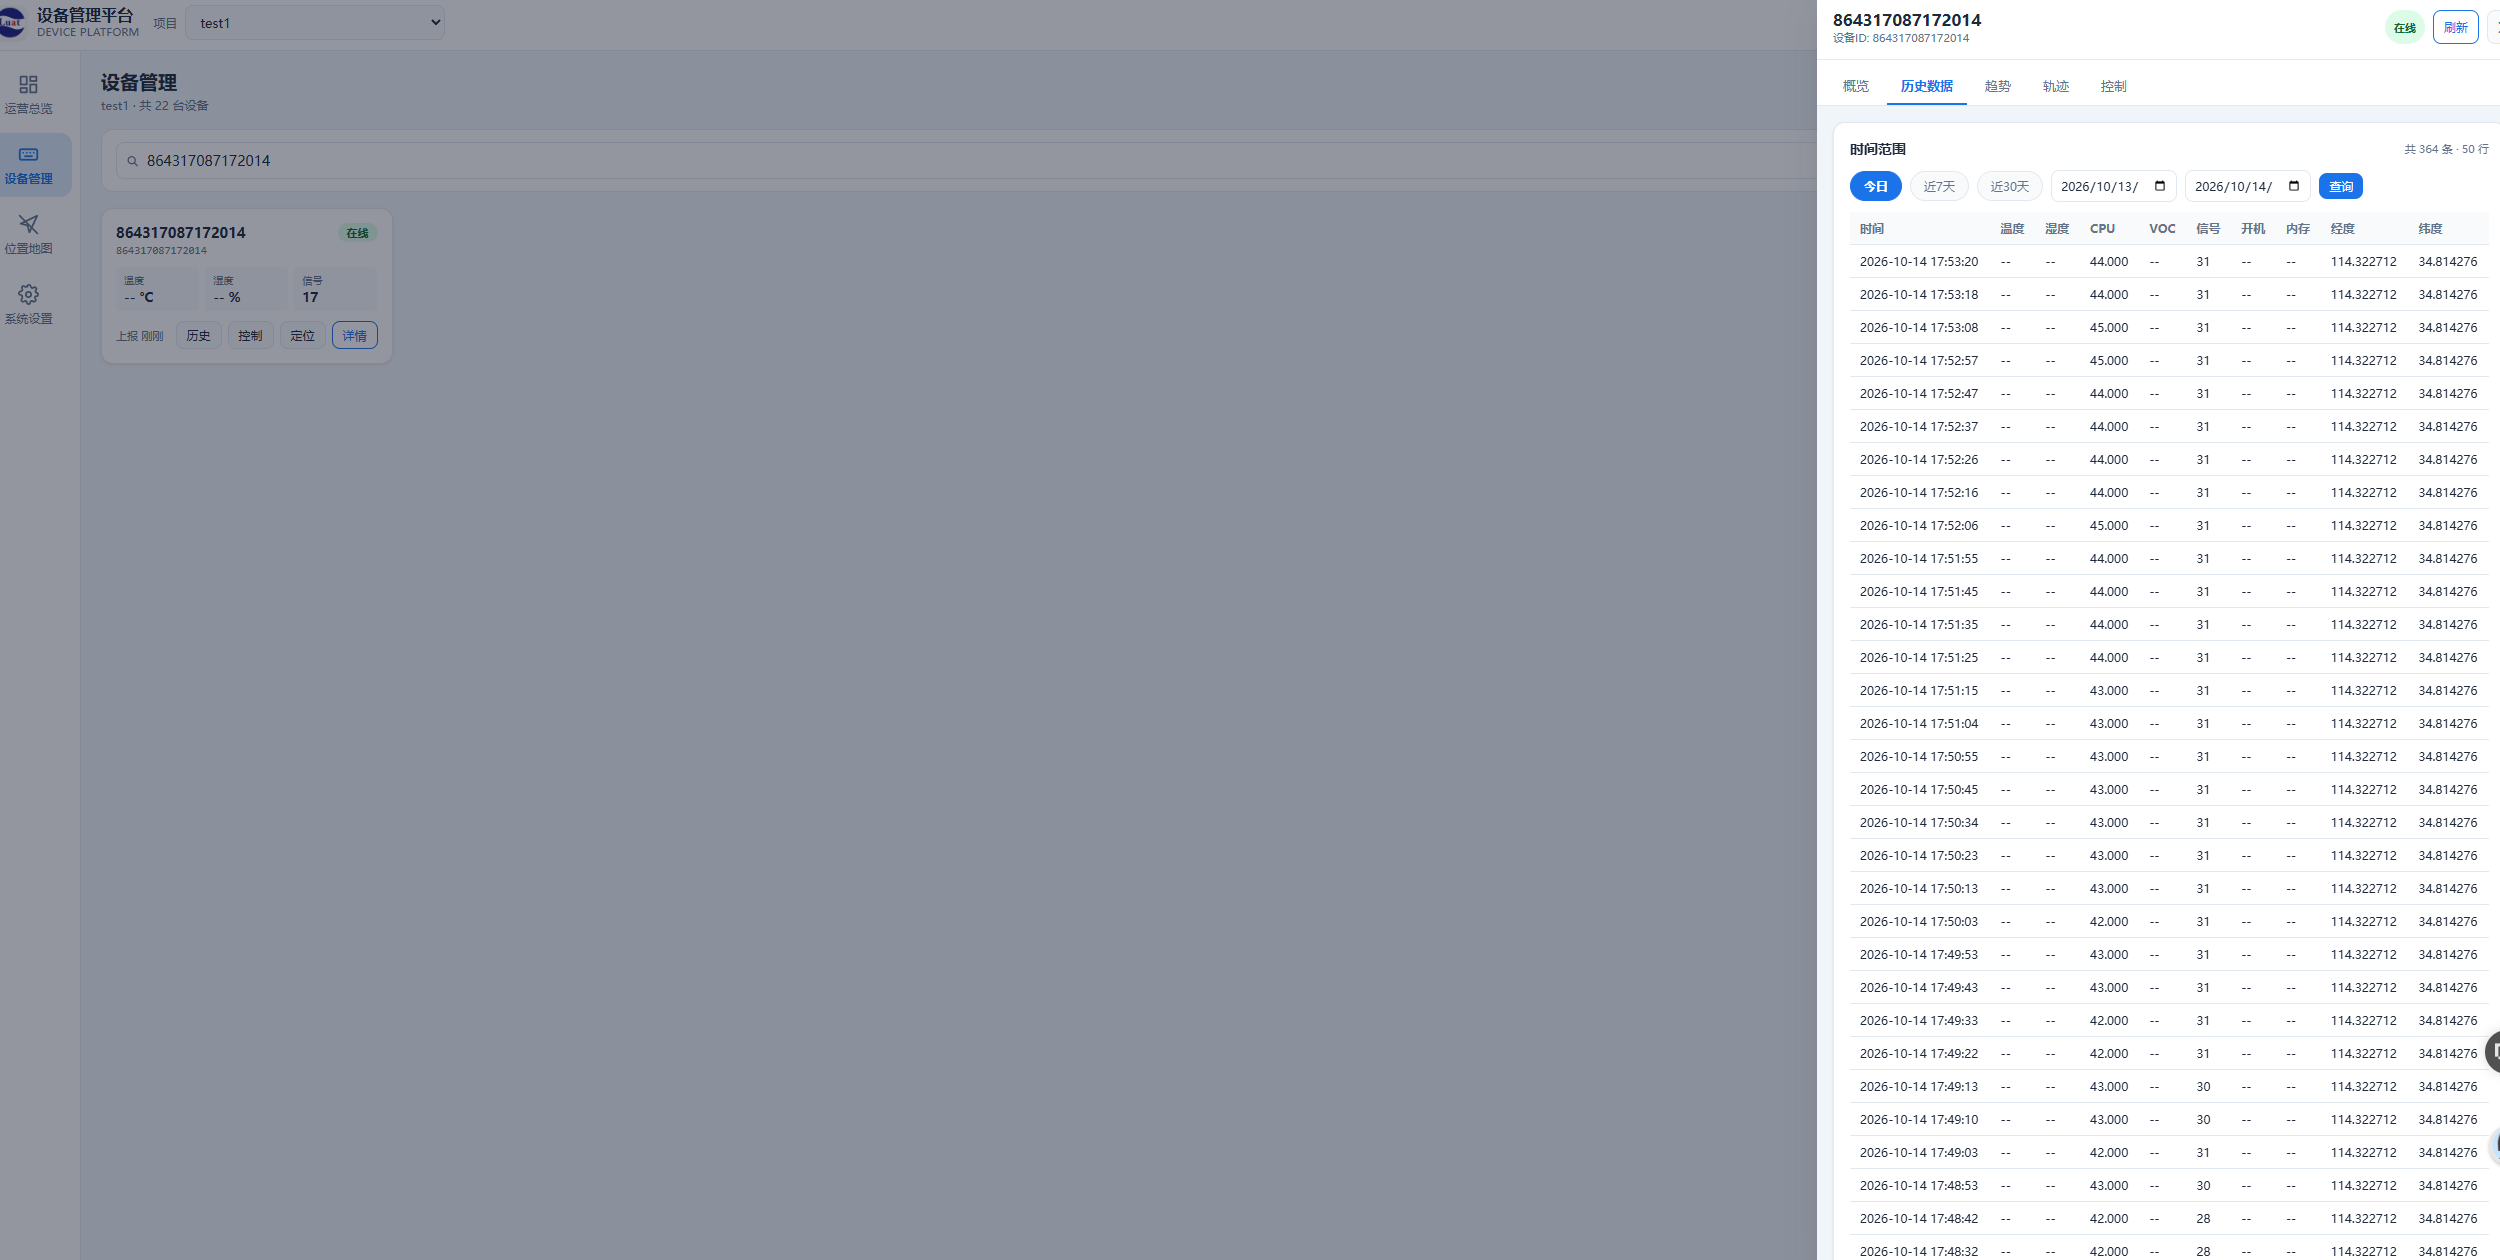
第三步:查看历史数据
在设备卡片上点击「历史」按钮,右侧会弹出历史数据面板。可选择「今日」「近 7 天」「近 30 天」或自定义日期范围,点击「查询」后即以表格形式列出该时间段内的全部上报记录。
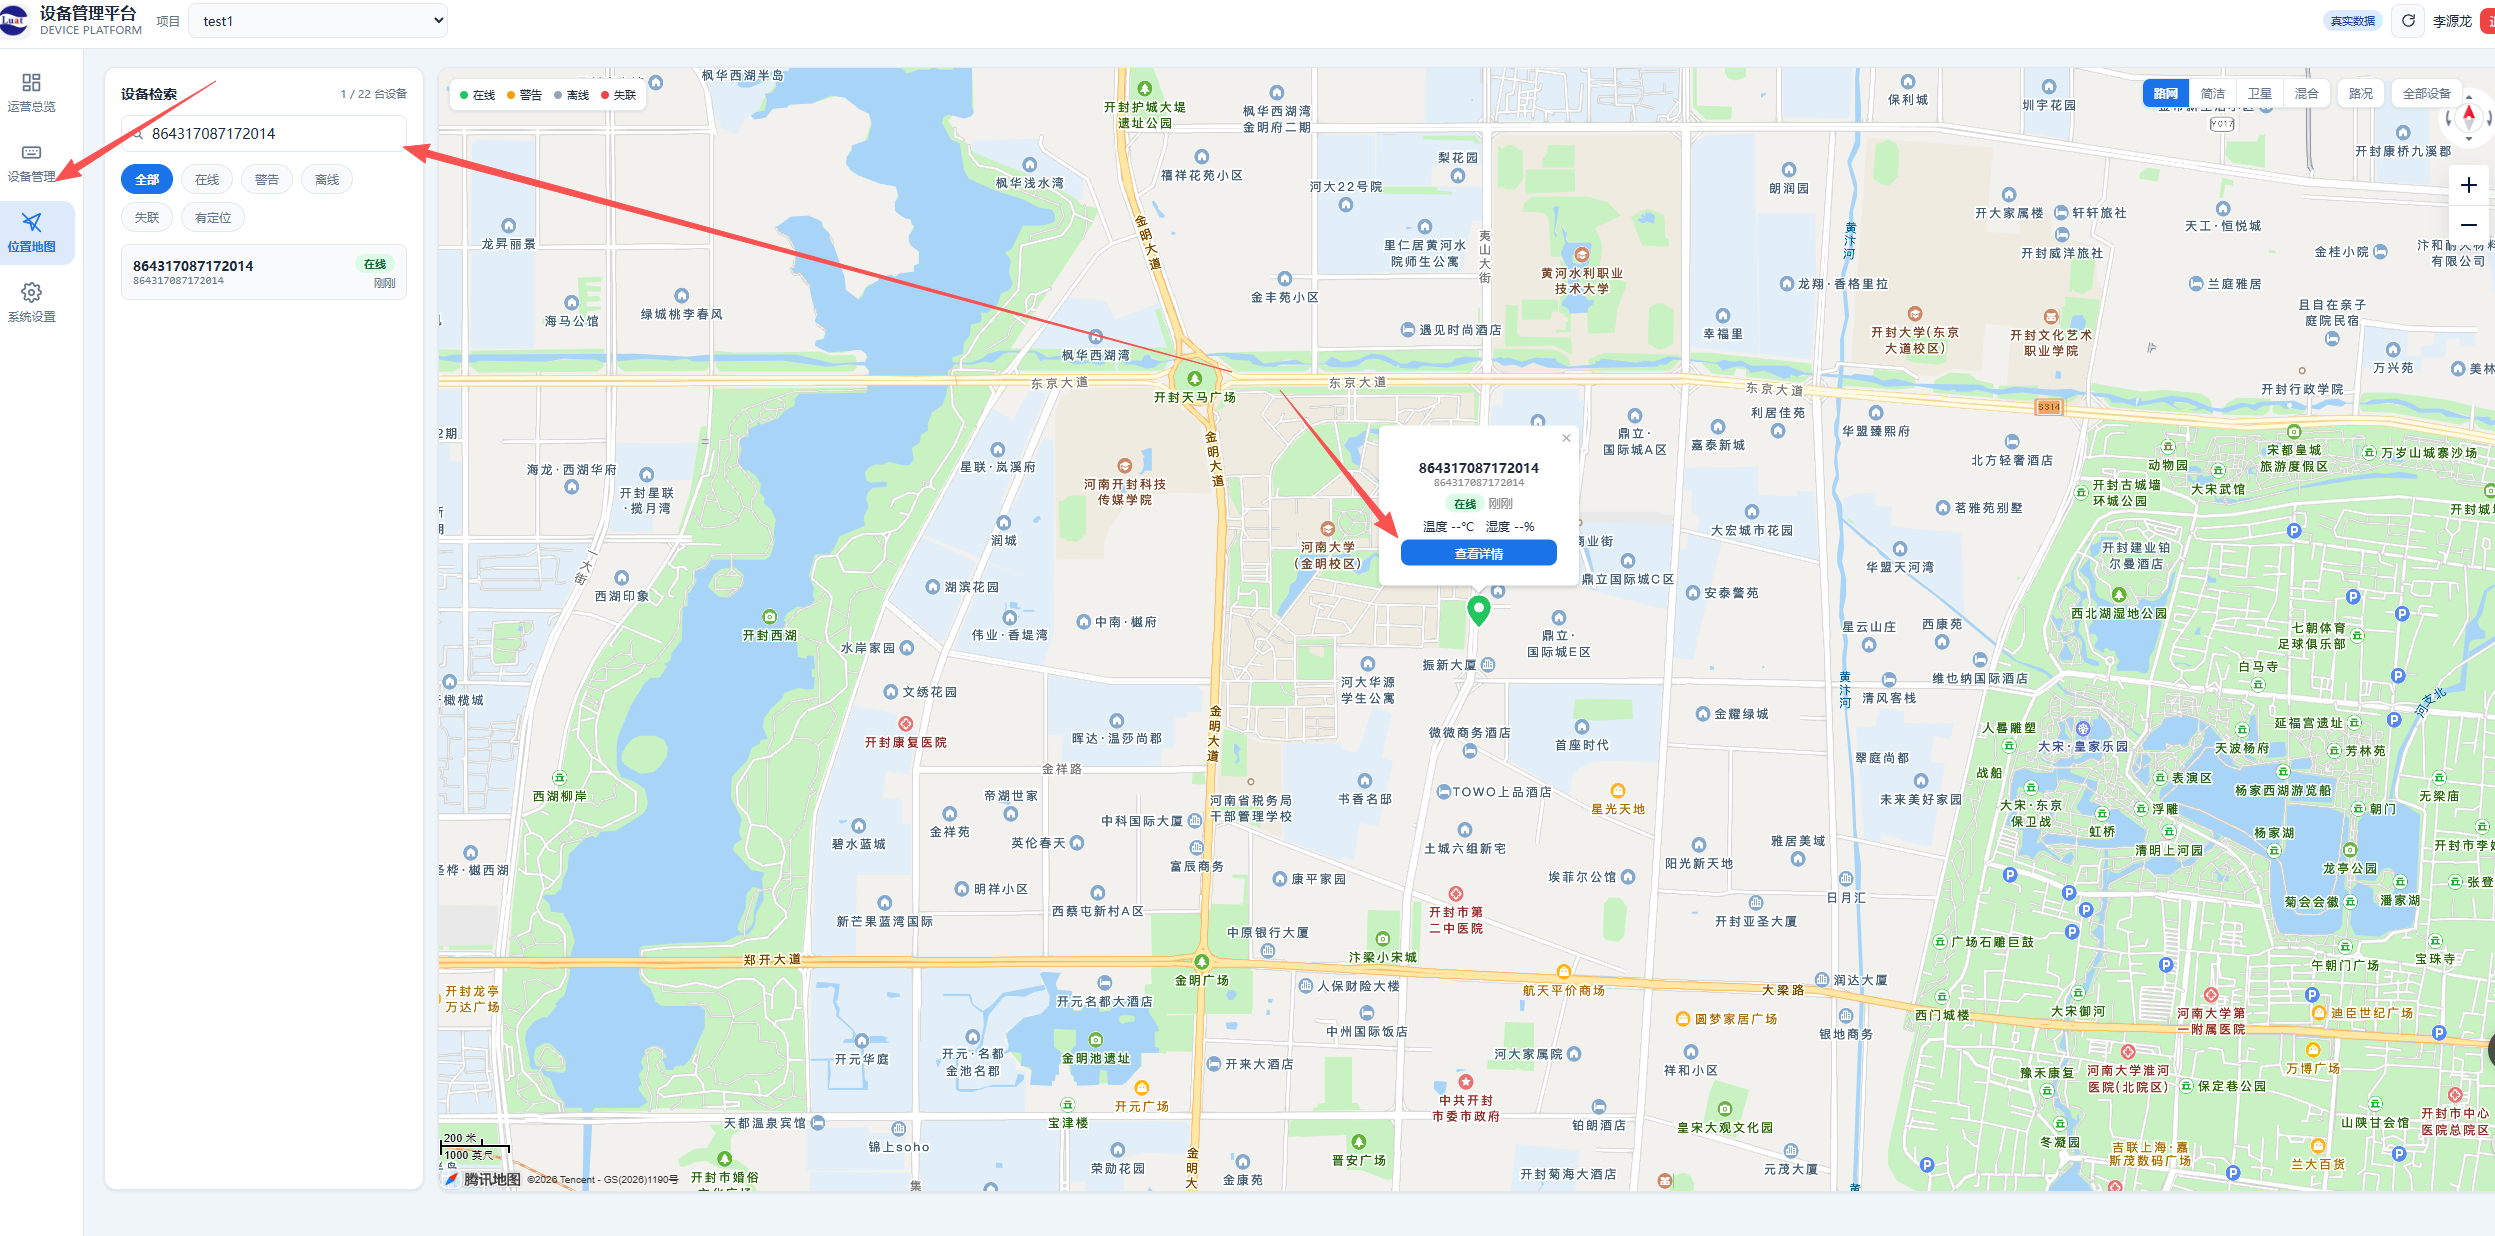
第四步:在位置地图中查看定位
点击左侧菜单「位置地图」,可在地图上直观查看设备的实时位置。左侧支持按 IMEI 检索设备,并可按「全部 / 在线 / 警告 / 离线 / 失联 / 有定位」状态进行筛选;点击地图上的设备标注,气泡中会显示该设备的 IMEI、在线状态和经纬度等信息,点击「查看详情」可跳转查看完整数据。
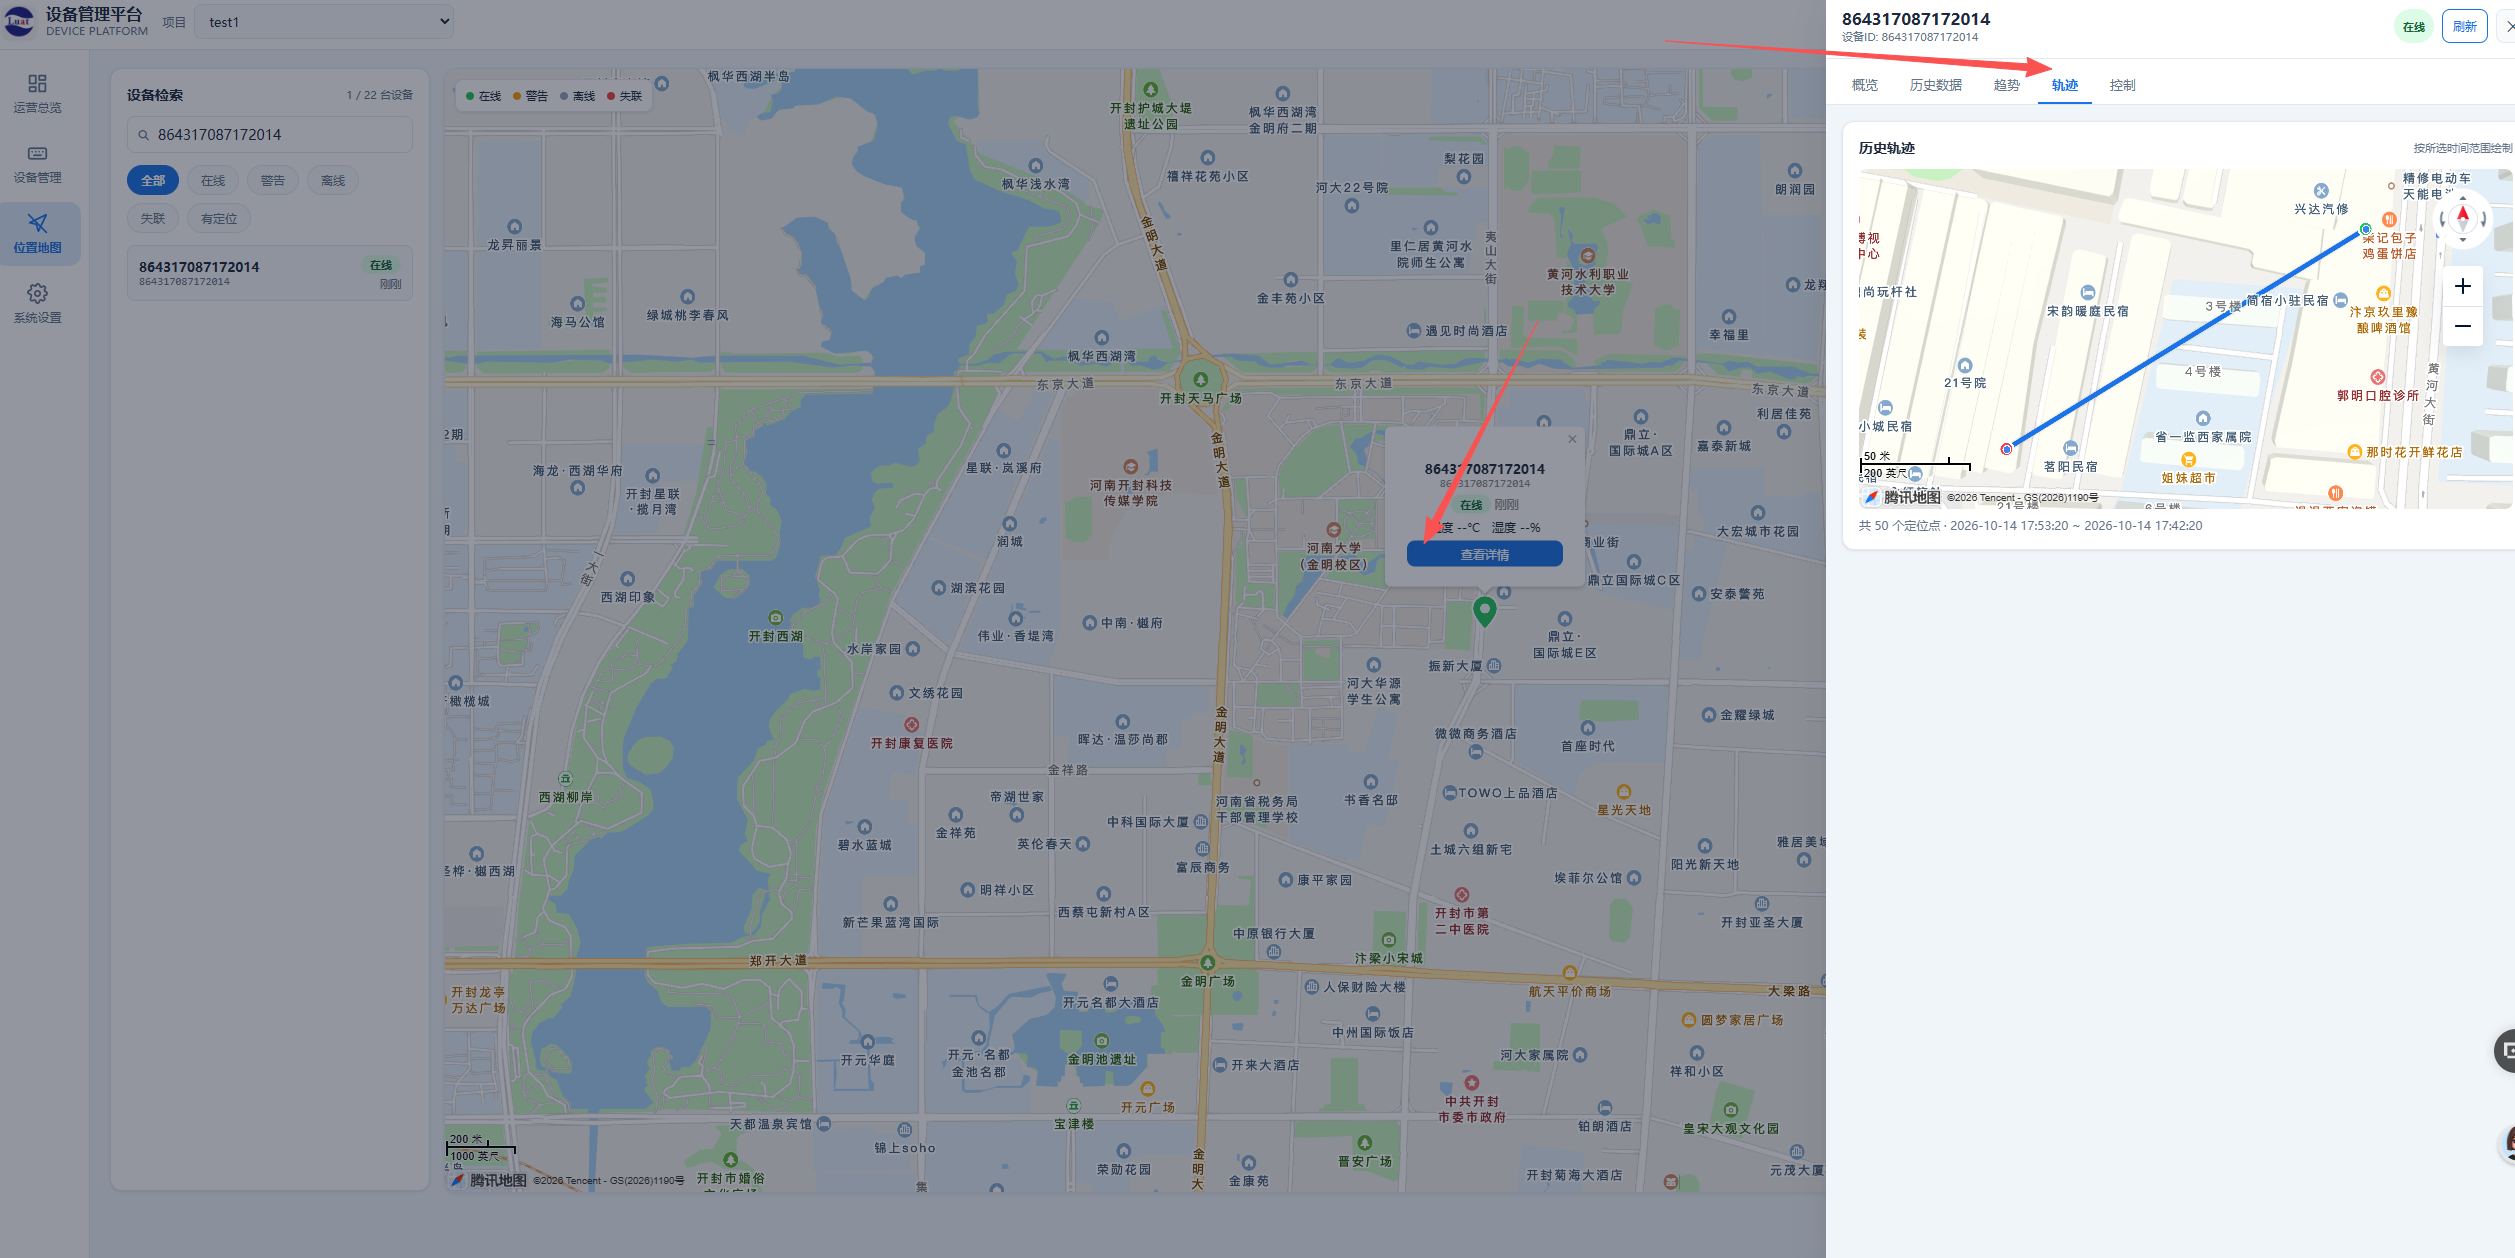
第五步:查看历史轨迹
在历史轨迹页面,选择起止时间后即可在地图上回放设备在该时间段内的行驶轨迹,直观了解设备的运动路线。
3、在微信小程序中查看数据
除网页端外,也可通过微信小程序随时随地查看设备位置。在微信中搜索小程序「合宙IOT」,按以下步骤操作:
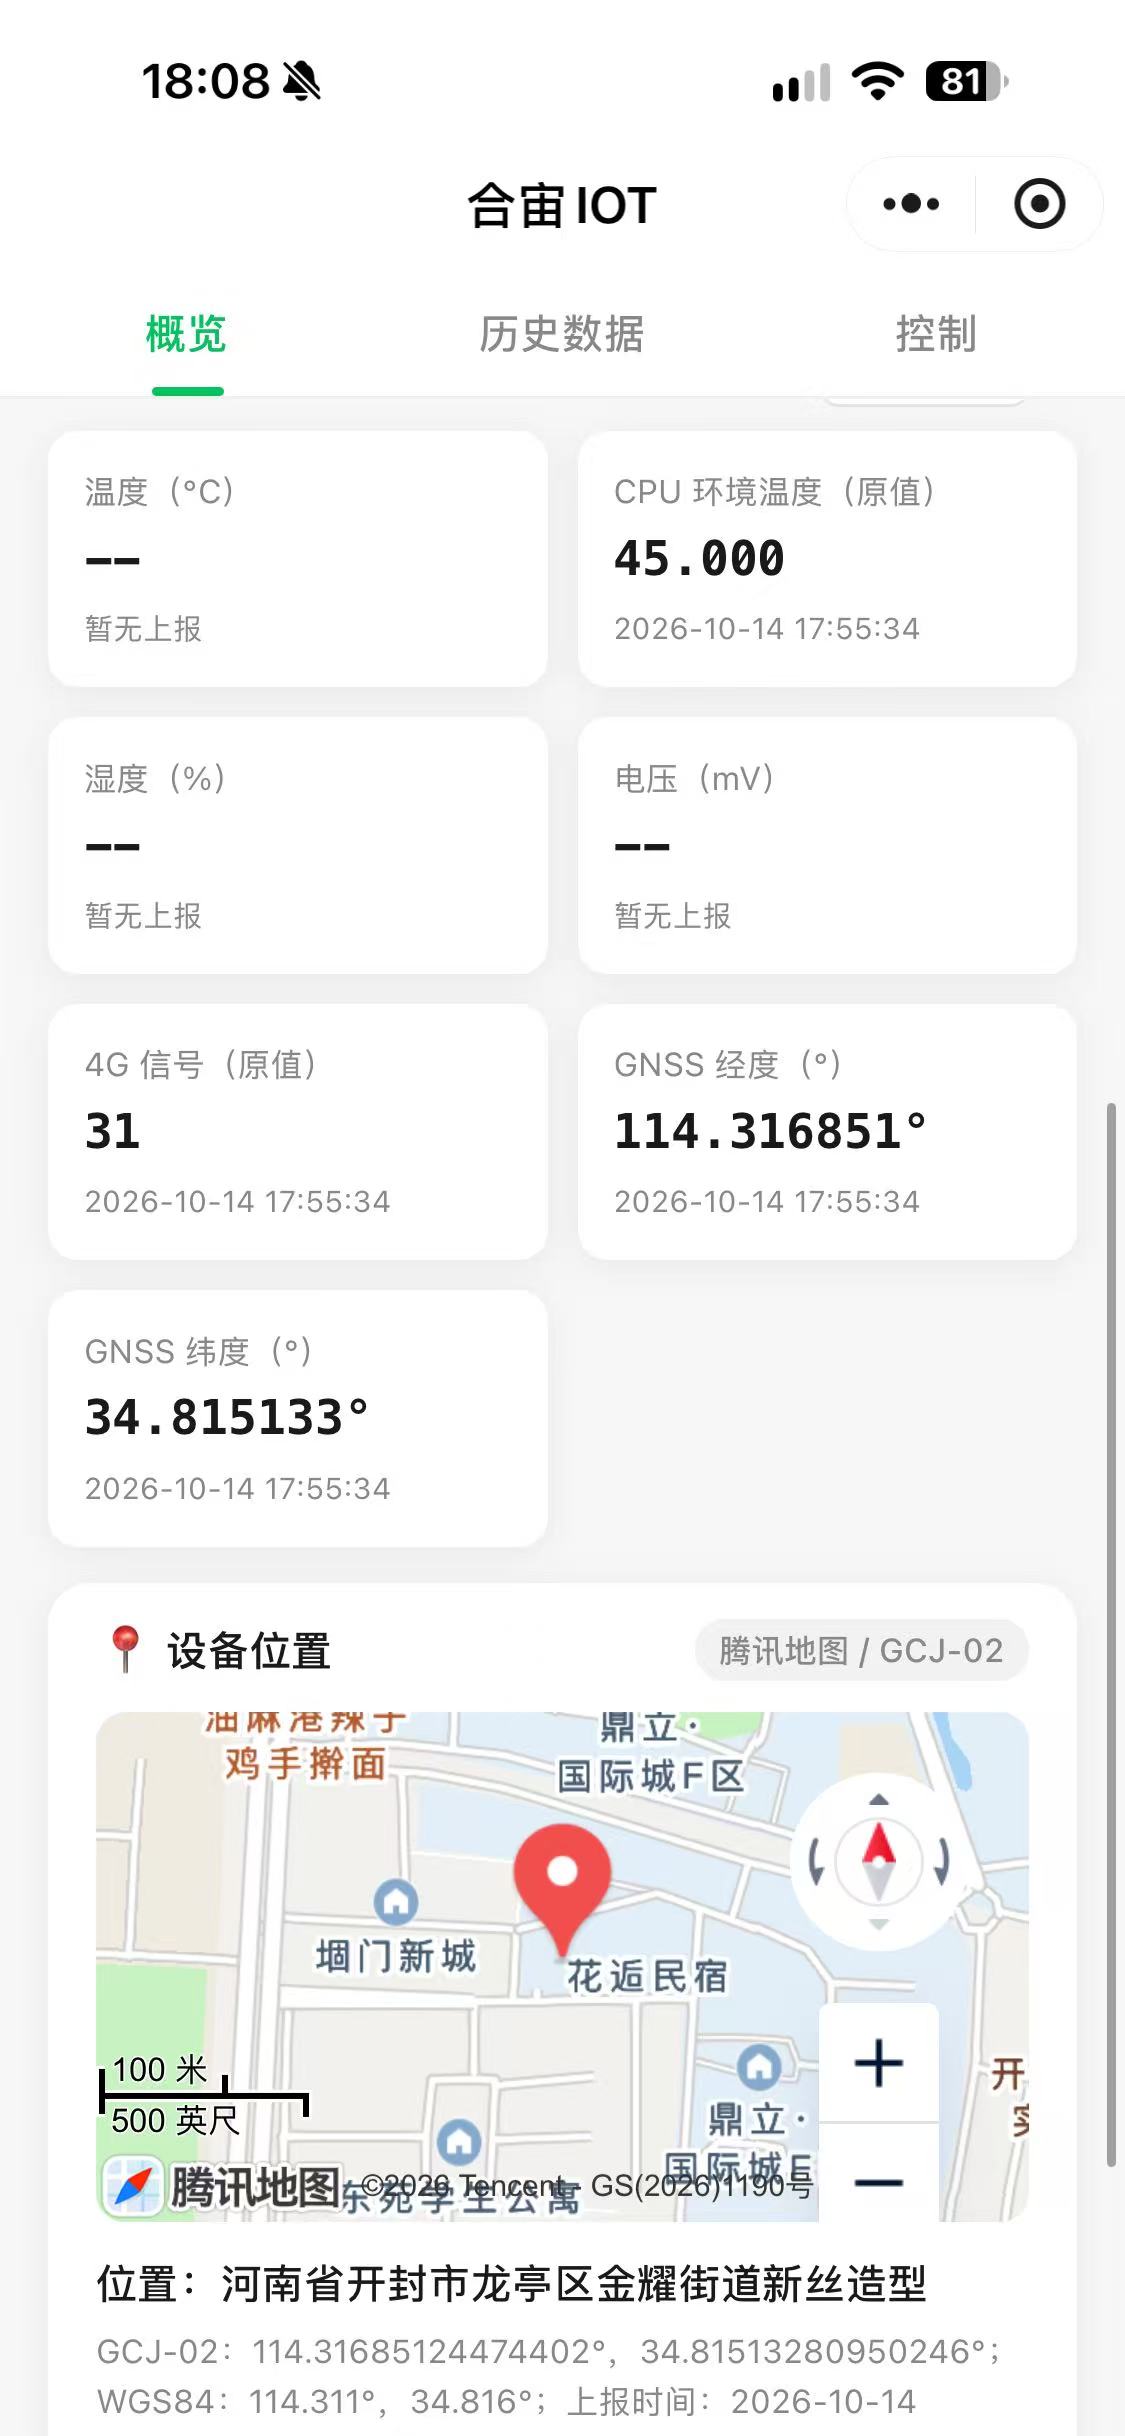
- 登录「合宙IOT」小程序并选择项目,在搜索框中输入设备外壳标签上的 IMEI 号(例如 868926082804557)进行检索,即可找到对应的设备卡片。
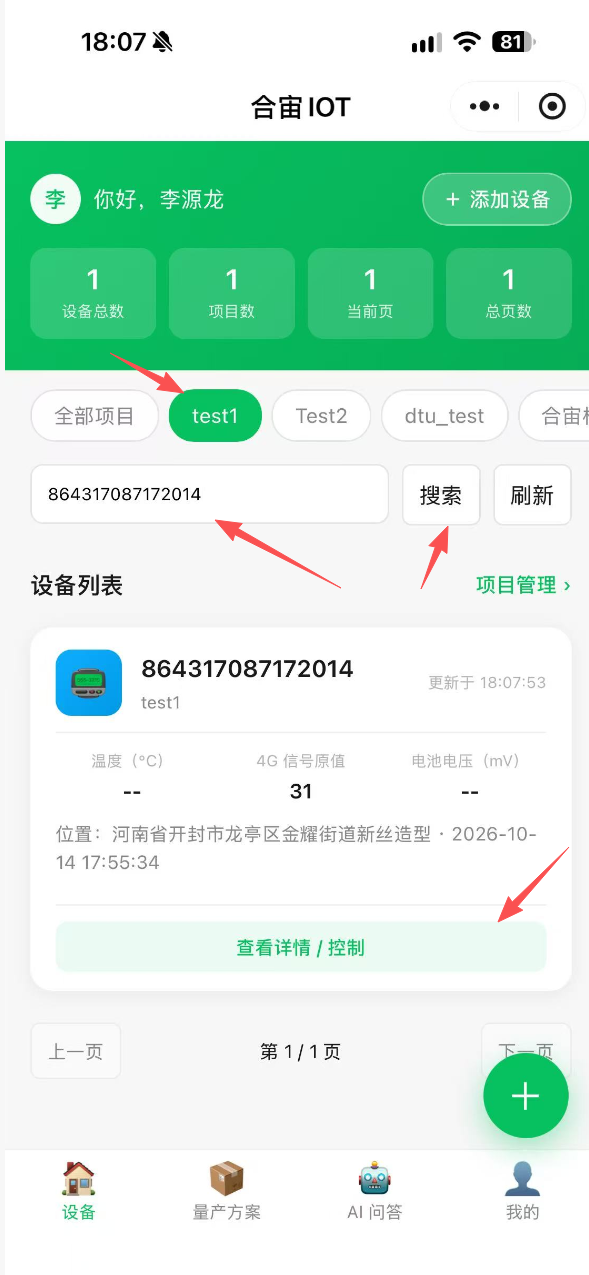
- 点击设备卡片上的「详情 / 控制」按钮,即可查看设备的完整定位数据。
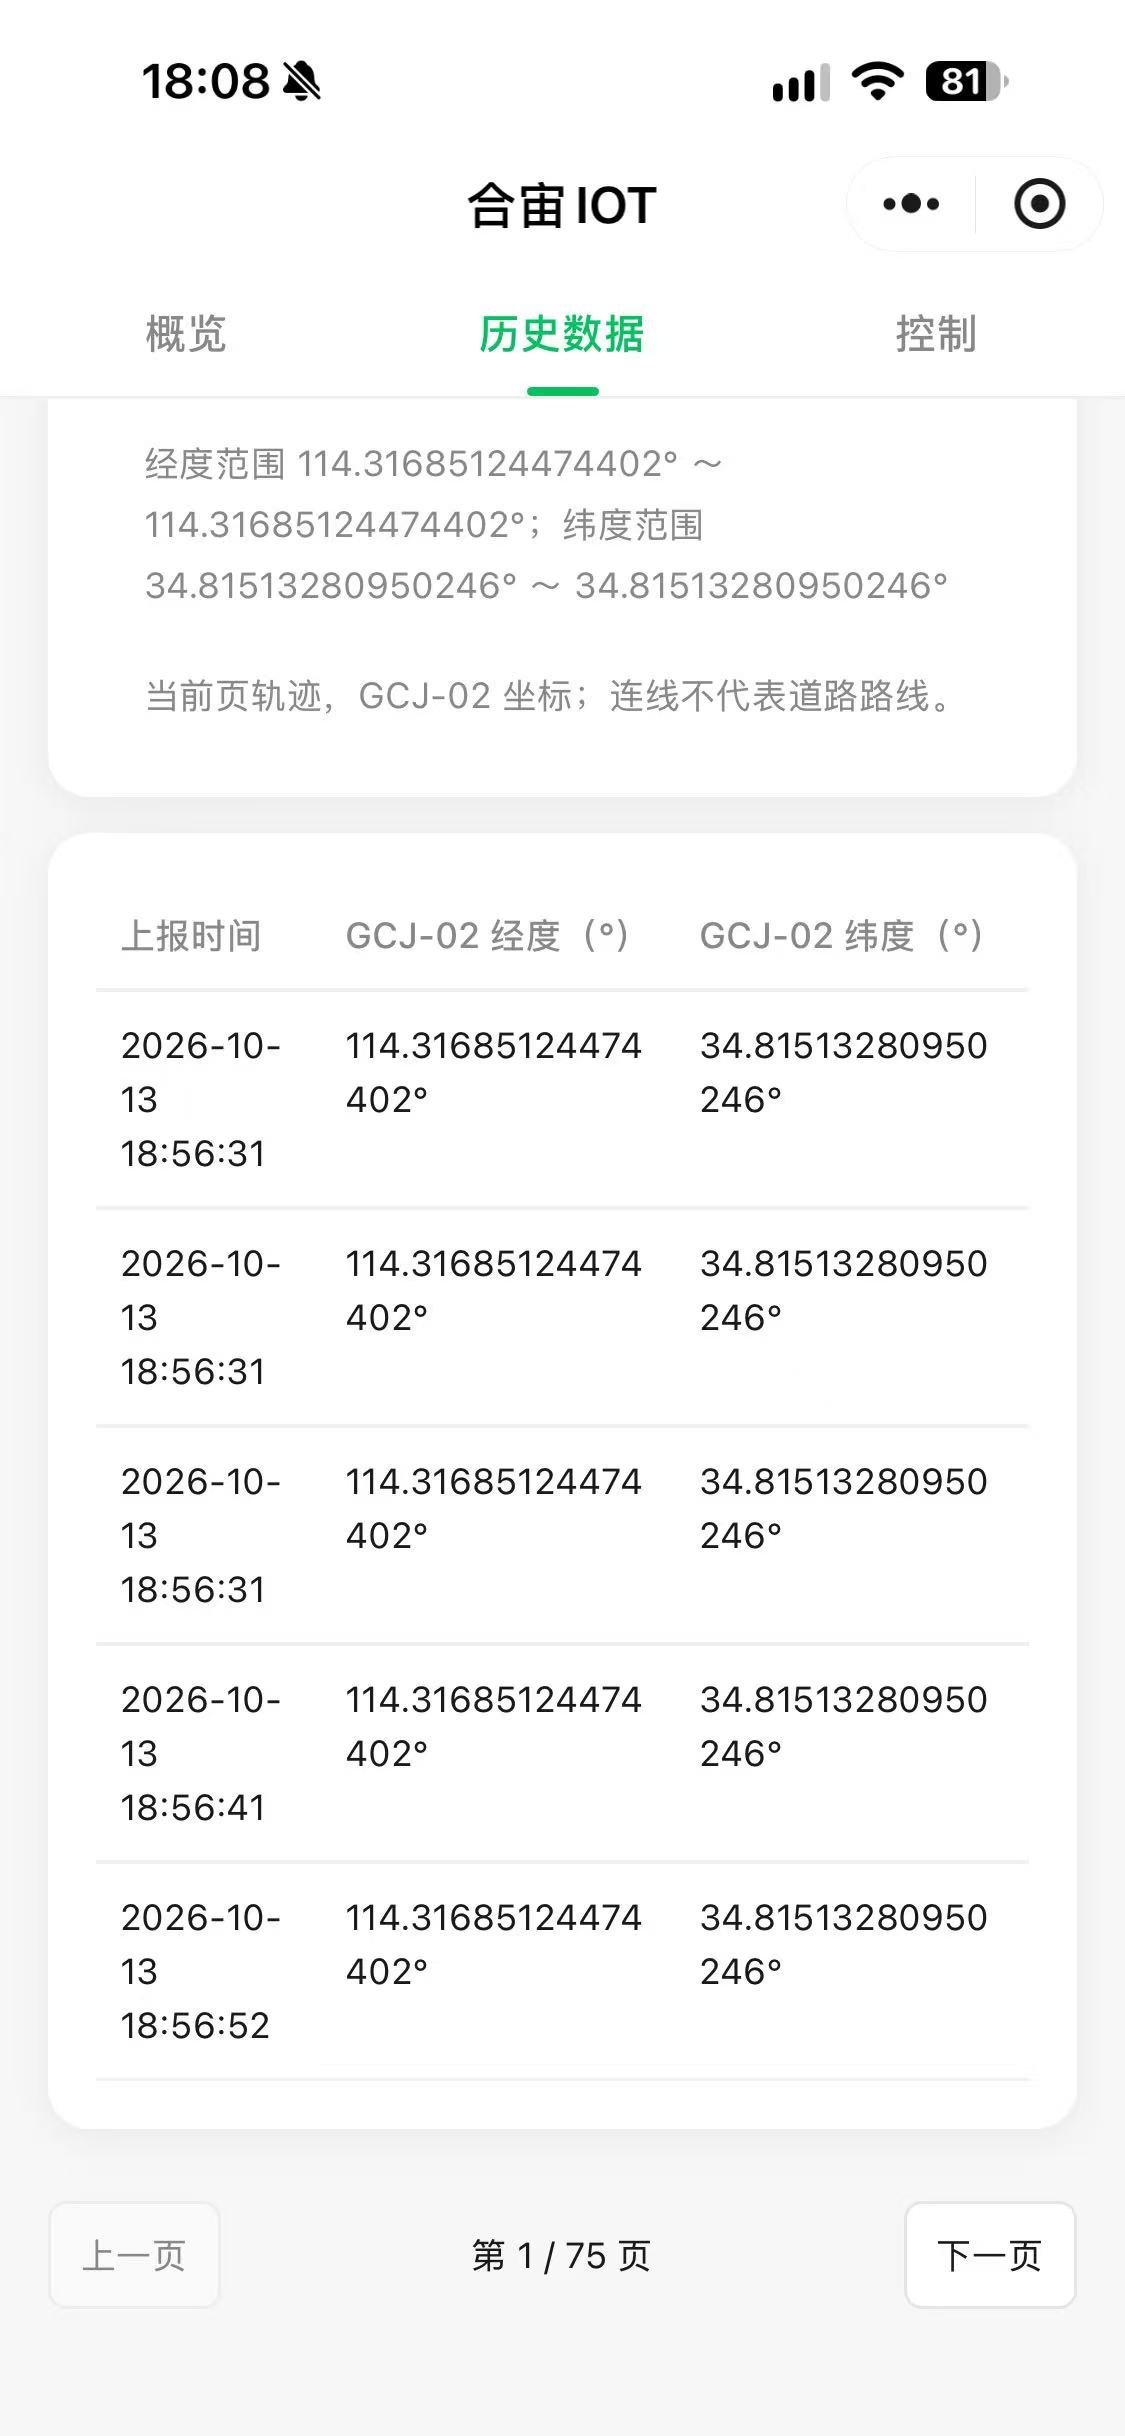
- 在历史数据页面,可按时间查看设备的历史位置与上报记录。
- 烧录调试:下载和调试
- 产品总体说明:Air8202 超易用定位器方案